
進行中 Robotics Hardware AmazingHand SO-101
AmazingHand:自己組的開源機械手
Pollen Robotics 開源的 8 自由度四指機械手。自己印外殼、一根一根手指組起來並寫控制程式,解決伺服 ID 衝突、序列埠混淆和手勢卡頓等問題;第一隻已經能流暢切換 12 種手勢,下一步是裝到機械手臂上。

Pollen Robotics 開源的 8 自由度四指機械手。自己印外殼、一根一根手指組起來並寫控制程式,解決伺服 ID 衝突、序列埠混淆和手勢卡頓等問題;第一隻已經能流暢切換 12 種手勢,下一步是裝到機械手臂上。
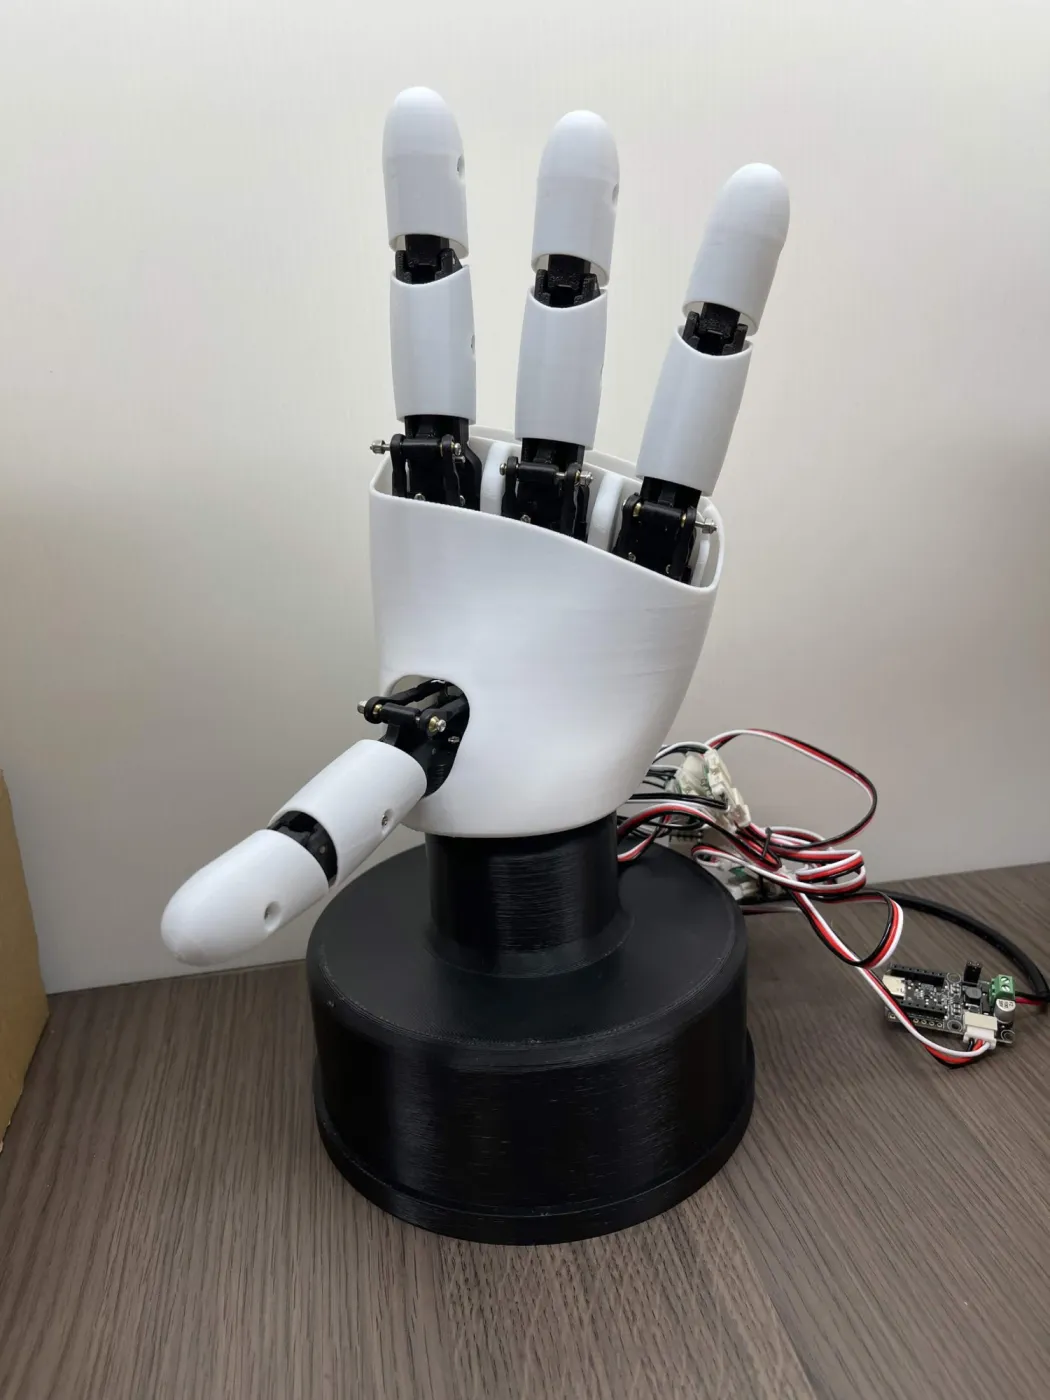
AmazingHand 是一隻開源的四指機械手。我從零件開始自己組裝、校正,並寫了自己的手勢控制程式,第一隻手已經能流暢切換 12 種手勢。我的目標是把它裝到 SO-ARM101 手臂上,讓 Anvil 從夾爪升級成有手指的機器人。
用不到兩分鐘看完組裝過程和遇到的困難。畫面裡的照片和影片都是我自己拍的實拍(最後一幕是 Pollen Robotics 的官方示範影片和示意圖);旁白是 AI 語音(Gemini TTS)。
五月下旬,我透過 Seeed Studio 買了左右手各一套套件。黑色的內部結構件是套件附的,白色的手指外殼和掌殼則是用自己的 3D 印表機印出來的。
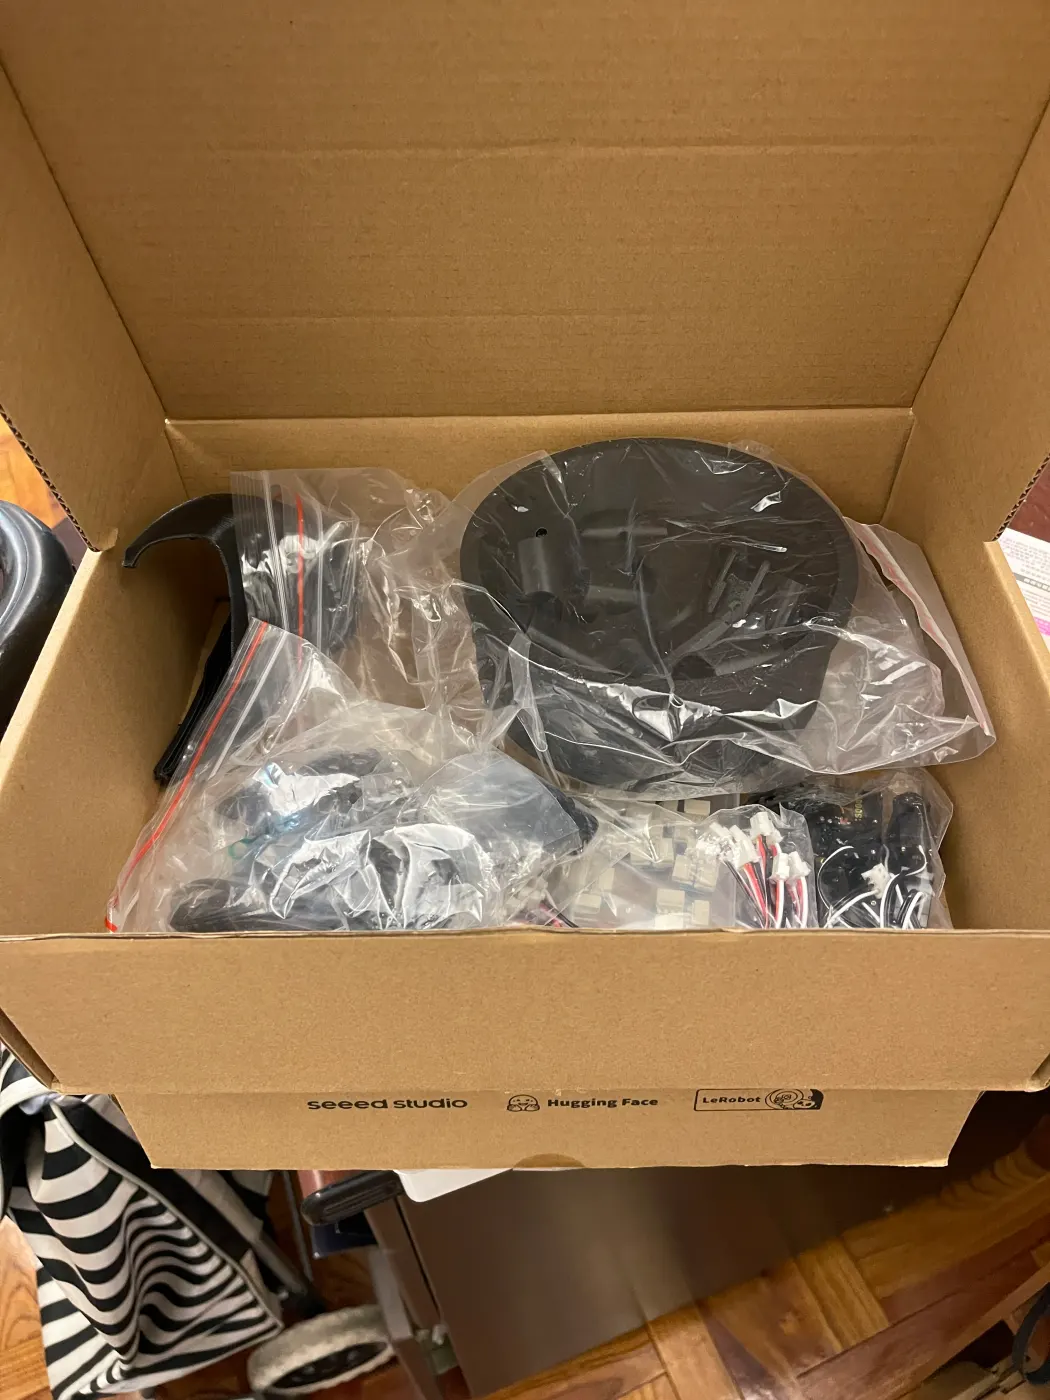
左右手各一套;右邊是套件打開時的樣子,一整箱小零件。
六月中開始組。每根手指由兩顆小伺服、連桿和列印件組成,零件小、螺絲多。我先組好一根手指、把校正流程跑通,確認單指動作正常後,再照同樣的流程複製到其他三根。
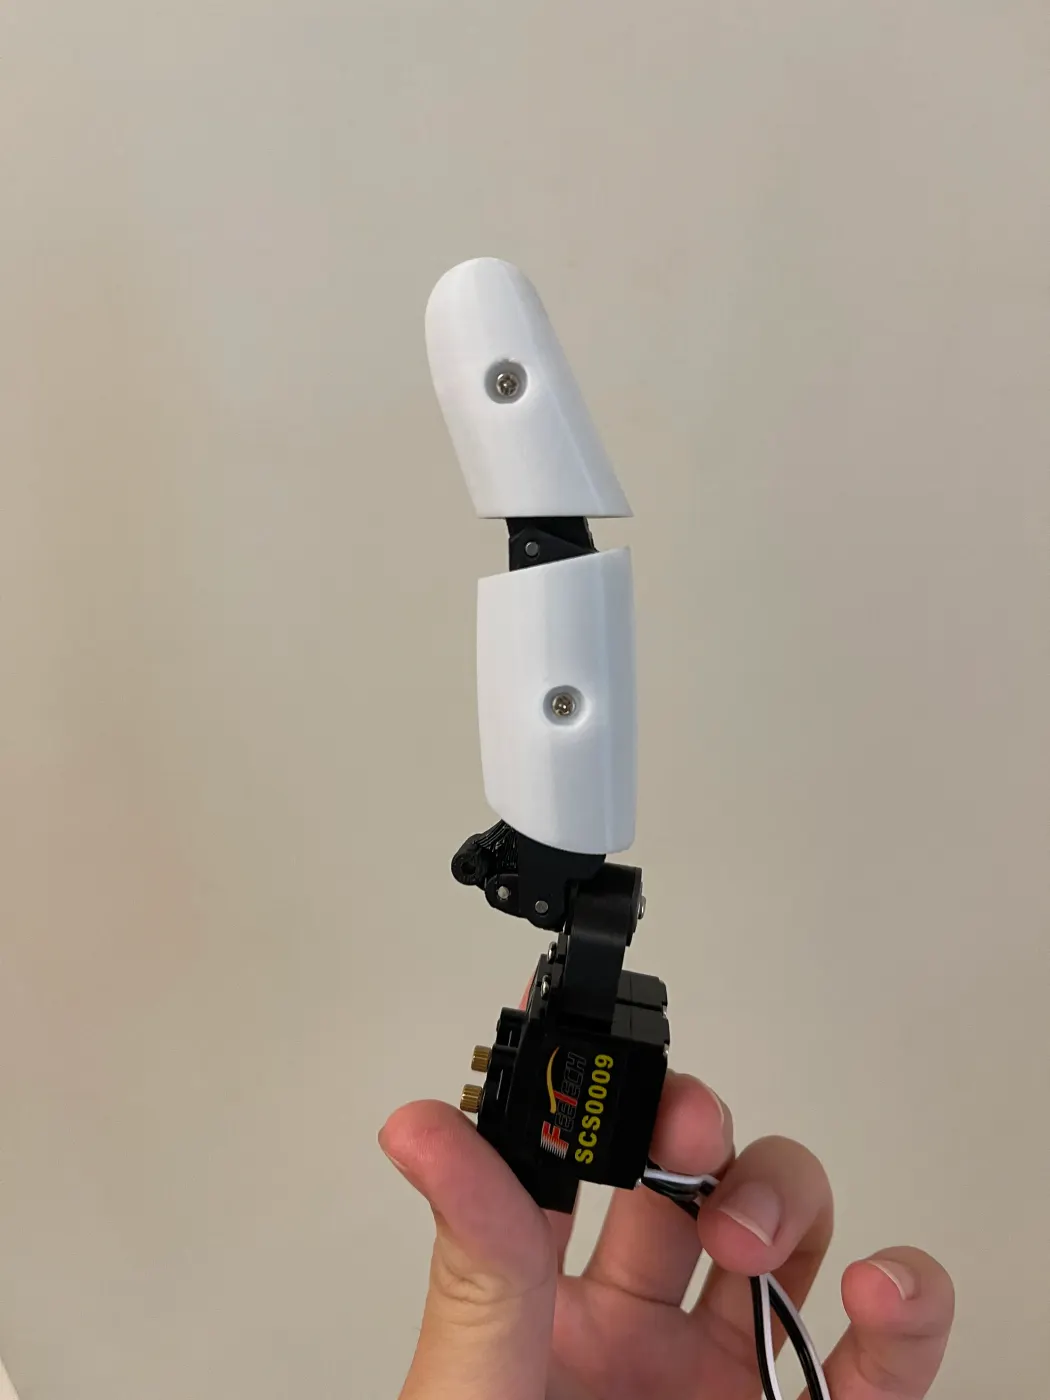
第一根完成的手指,以及單指的動作測試。
四根手指都校正完成後,8 顆伺服依序貼上編號;六月底把掌部裝上底座、接好線、蓋上前殼,第一隻手前後大約兩週完成。
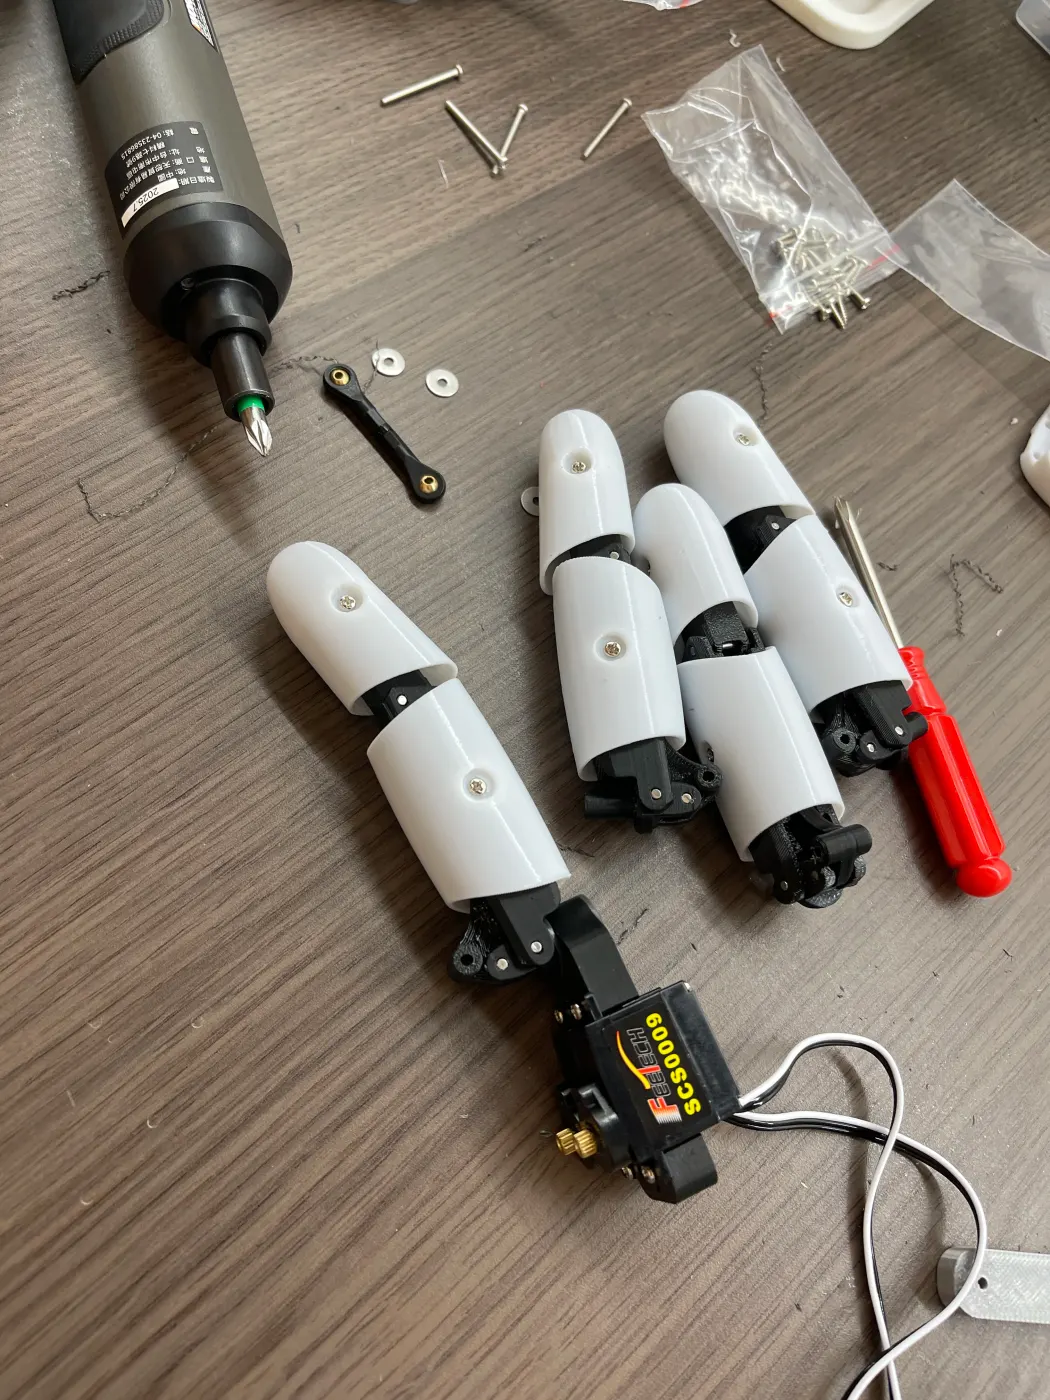
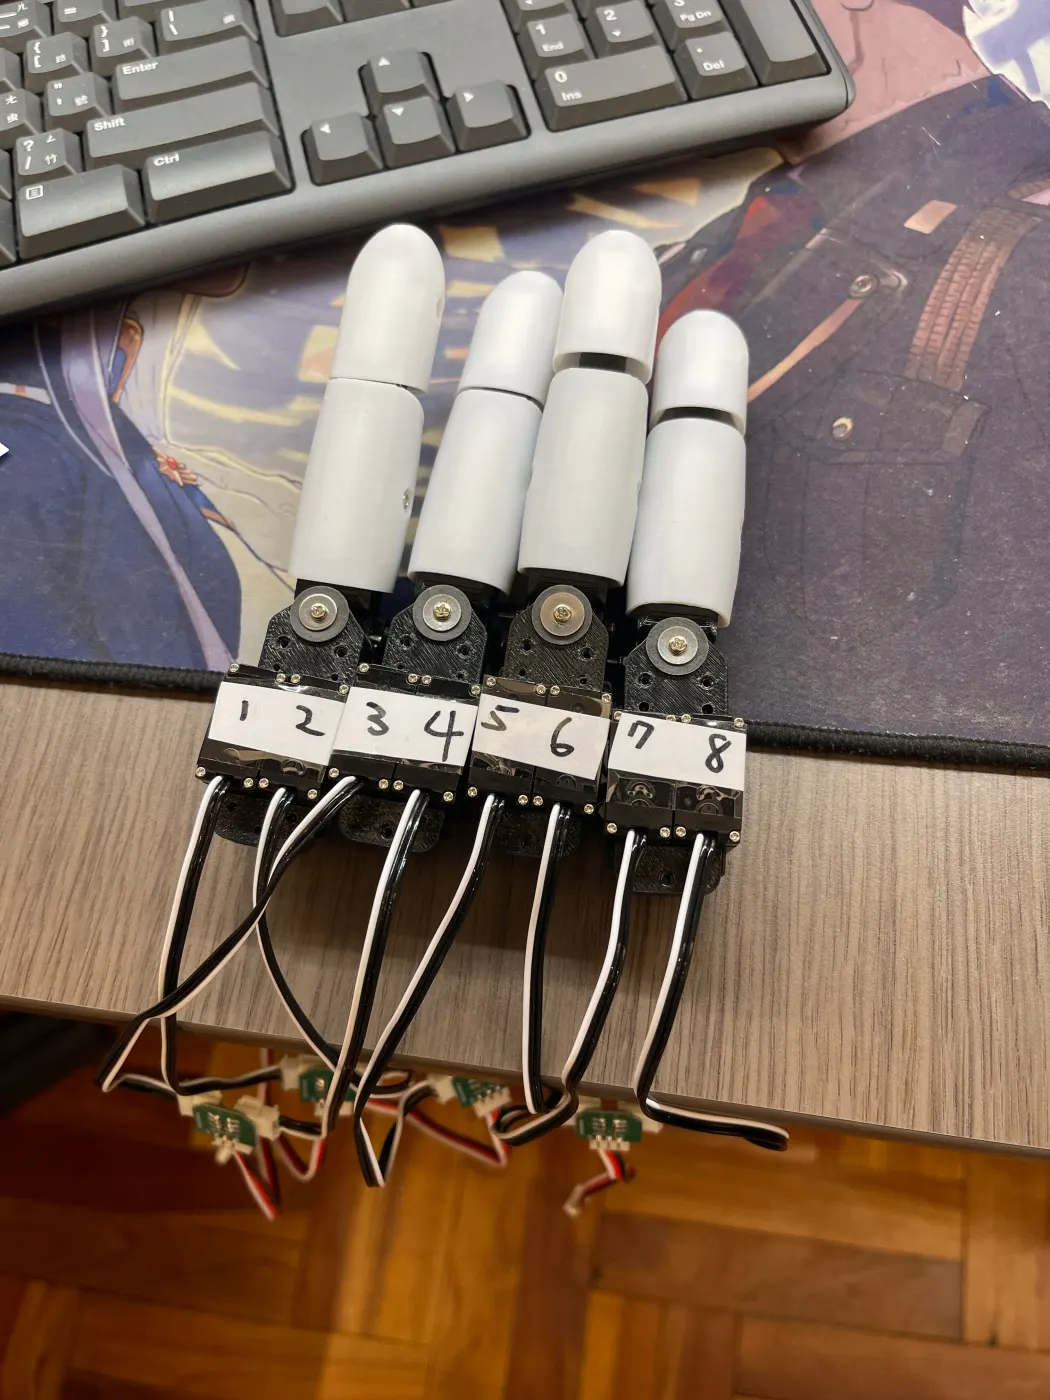
組到一半的手指;右邊是四根手指完成、8 顆伺服依序編號。
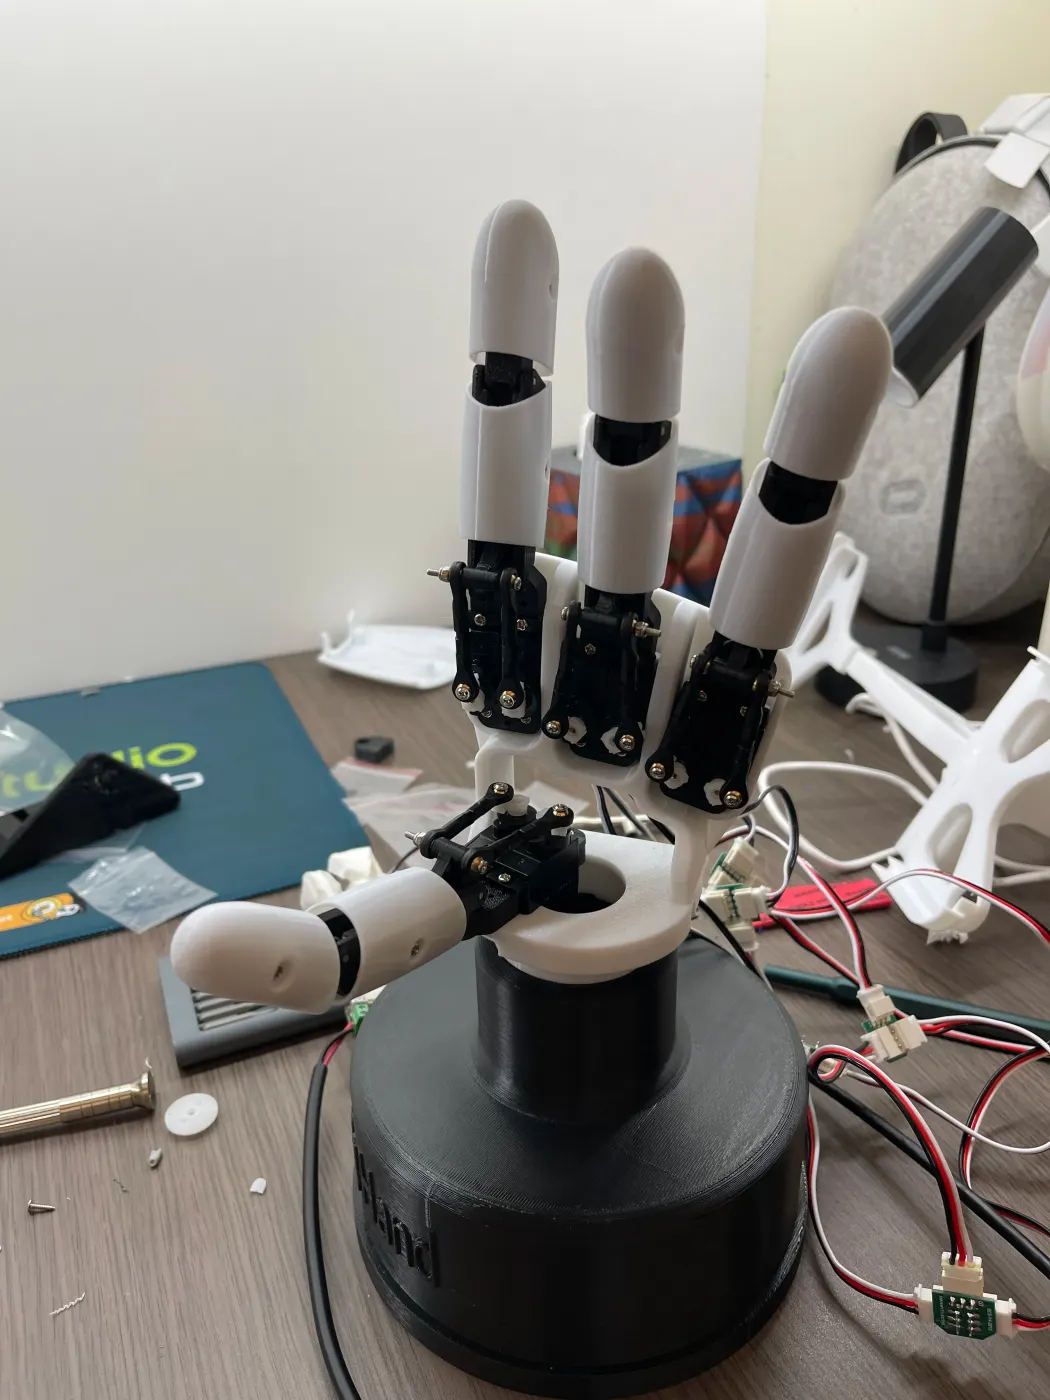
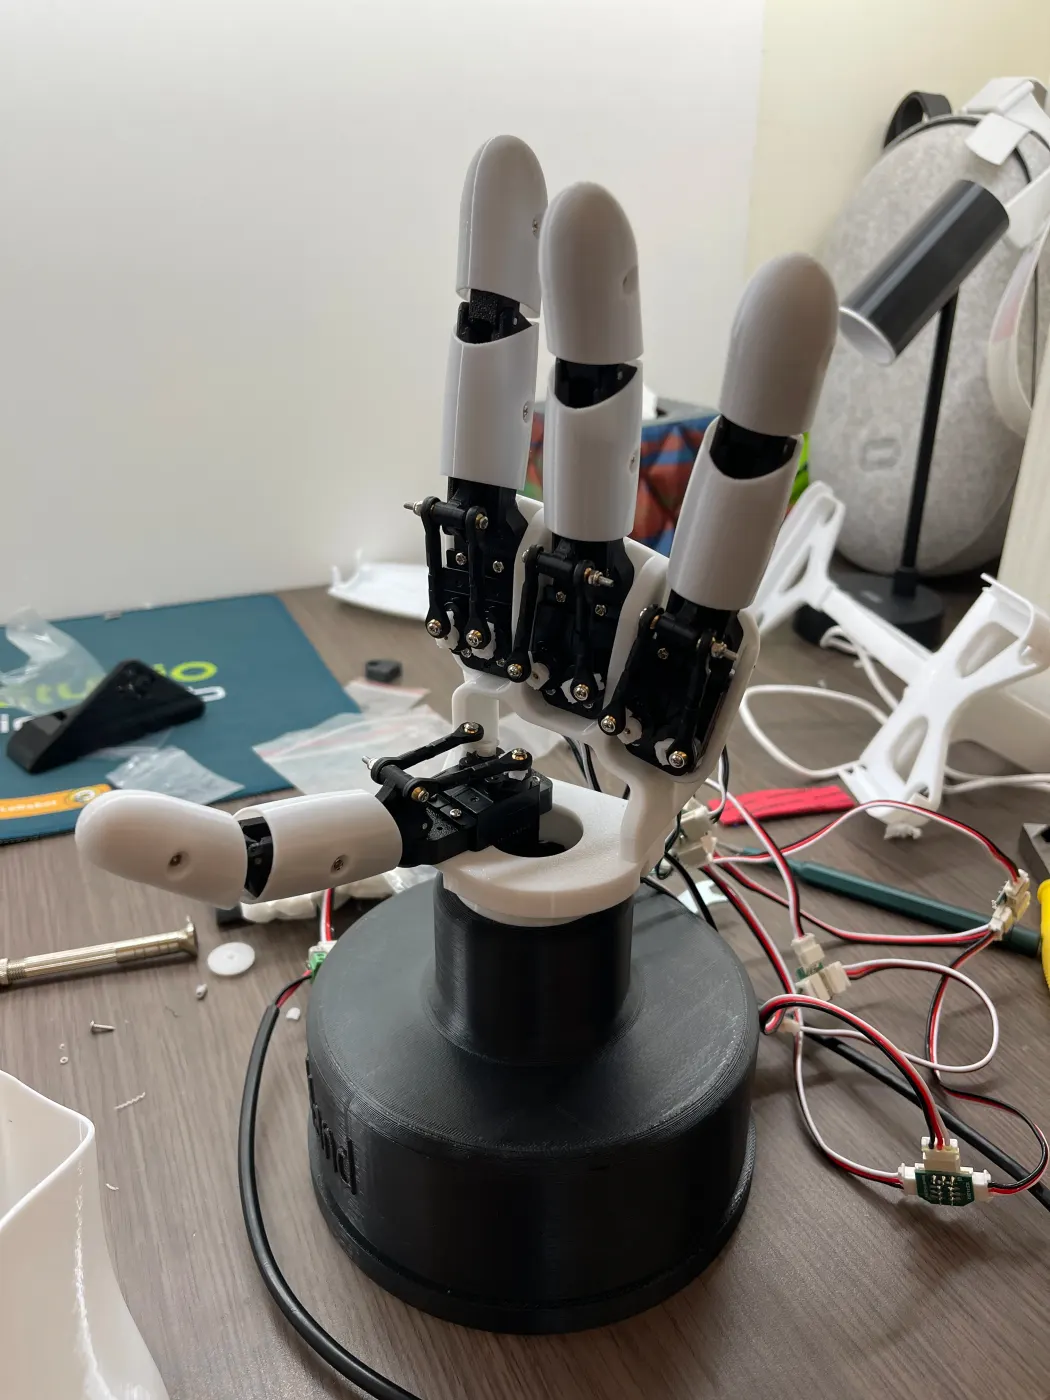
掌部接線,以及裝上底座、前殼還沒蓋上的樣子。
ttyACM0,很容易送錯。改用 /dev/serial/by-id/ 的固定路徑後就不會再認錯。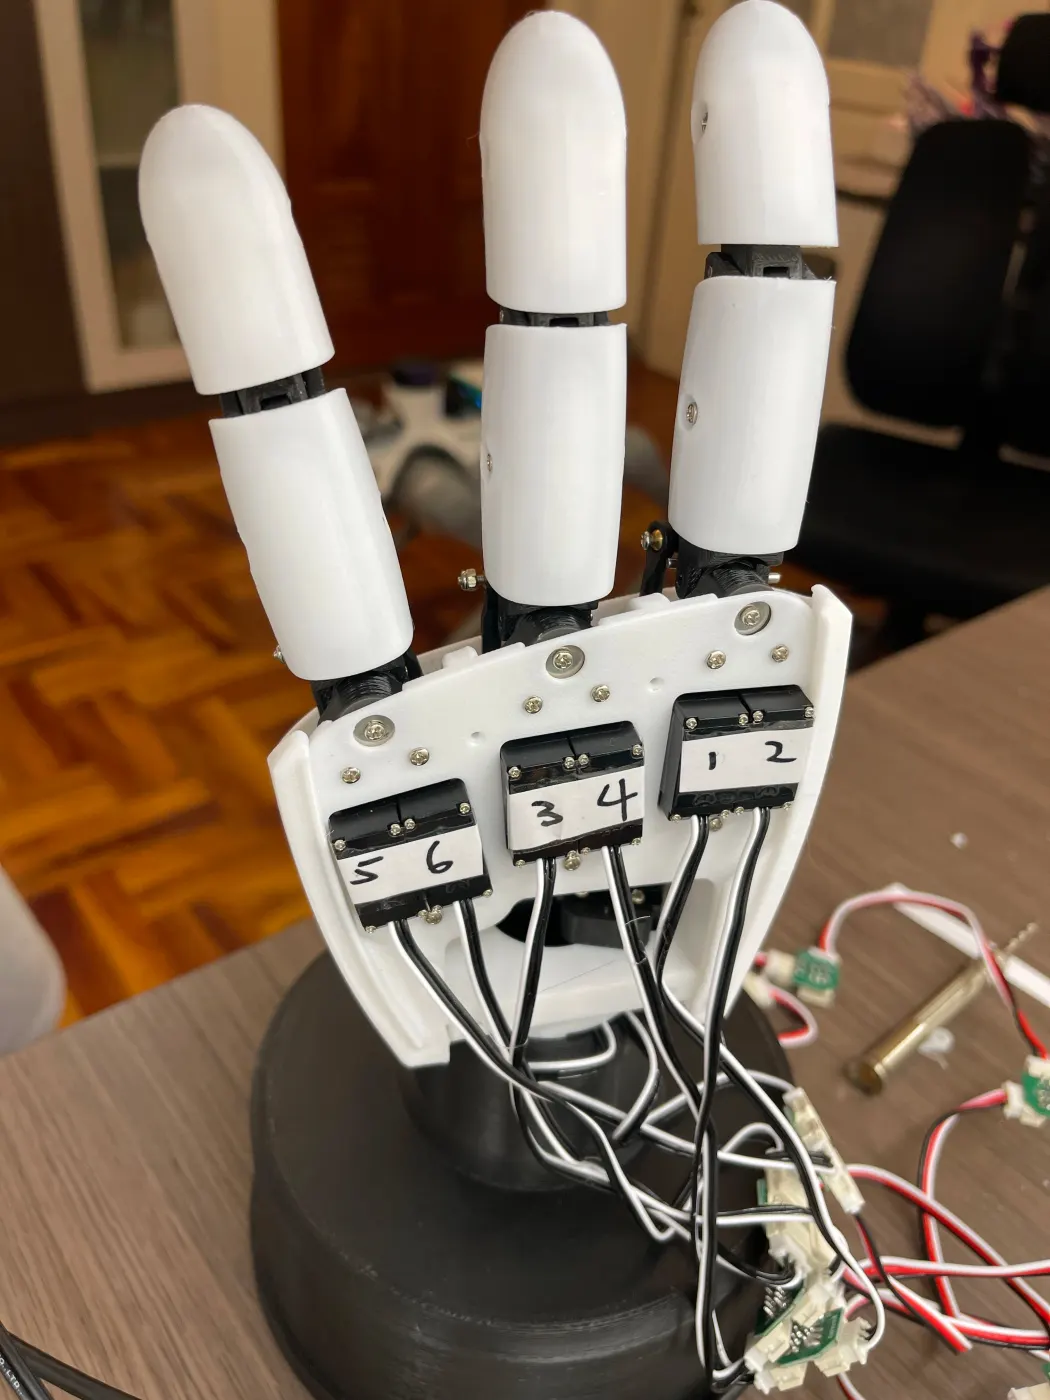
完成後的樣子,每顆伺服的編號標籤都還留著。
整隻手有 8 顆 SCS0009 伺服,每根手指兩顆:兩顆反向轉是彎曲,同向轉是左右擺動。
控制端是一台 Raspberry Pi 5,透過 USB 串列匯流排送指令。完成後 8 顆伺服都讀得到,12 個手勢的最大誤差在 3° 以內,伺服溫度約 35°C。我也在 MuJoCo 裡建了模擬,先在電腦上試動作,再上實機。
第一隻手完成當天,依序切換預設手勢。
接下來要組第二隻(左手),並把手裝到 SO-ARM101 手臂末端取代夾爪。下面這張官方示意圖,就是我最想做成的樣子:
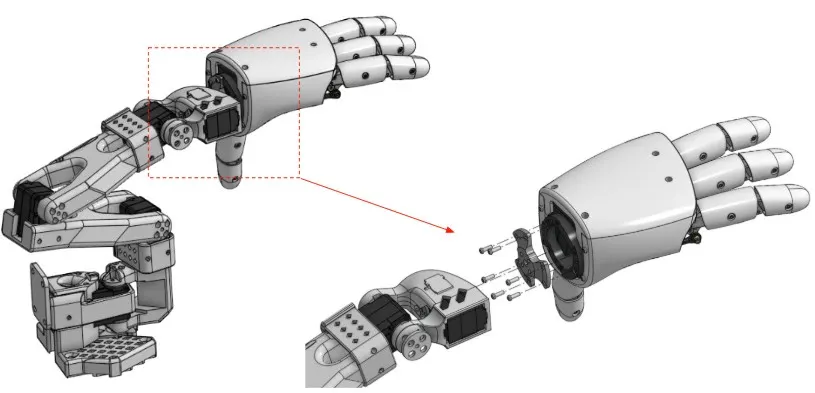
AmazingHand 裝在 SO-ARM 上的樣子(來源:pollen-robotics/AmazingHand,CC BY 4.0)。
官方也示範了用 MediaPipe 追蹤真人的手,讓機械手和 MuJoCo 模擬同步跟著動。我想把這套手勢追蹤接到自己的手上,之後再和 Anvil 的雙臂遙操作結合。
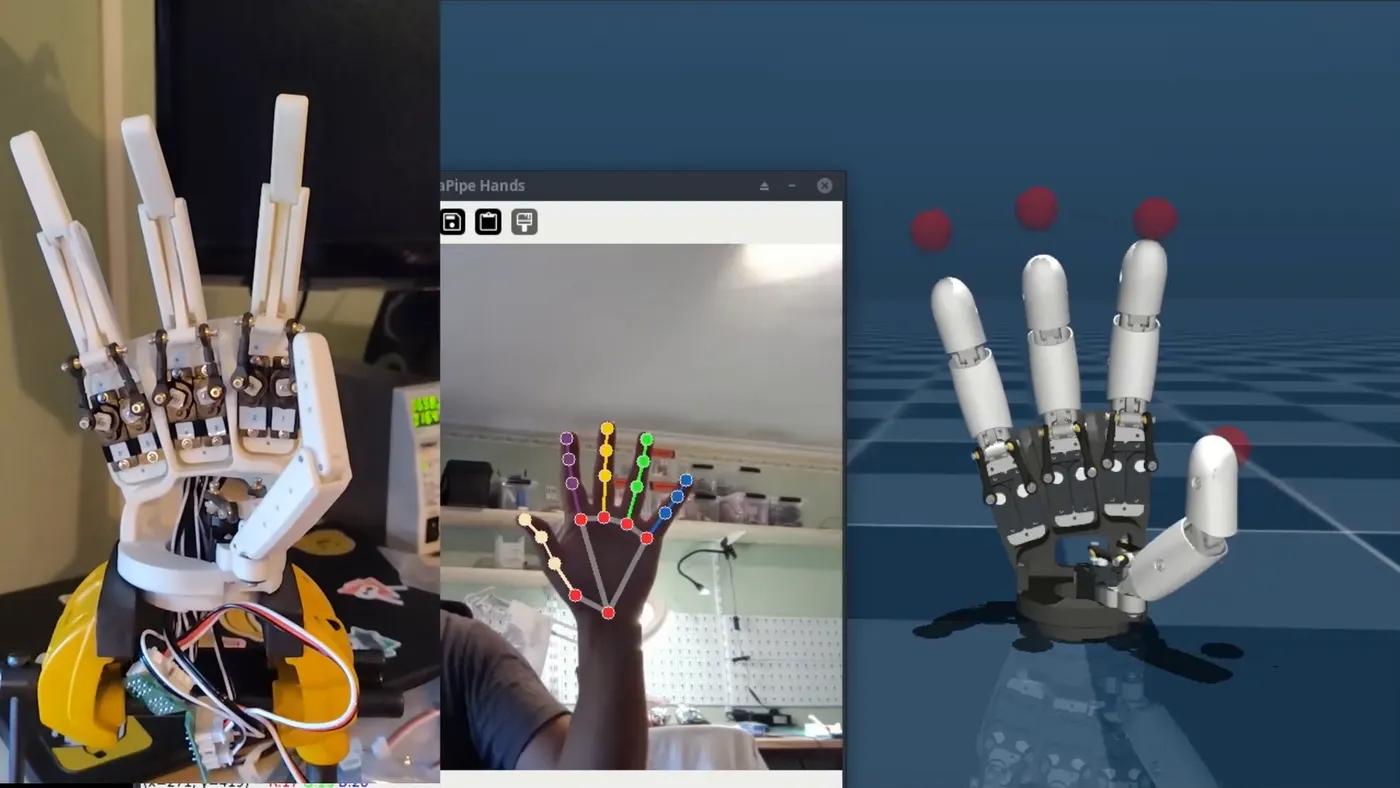
MediaPipe 手勢追蹤同步到實機與模擬(來源:pollen-robotics/AmazingHand,CC BY 4.0)。
組好之後的手指能做到多靈活,官方的示範影片是很好的參考:
AmazingHand 官方示範影片(來源:pollen-robotics/AmazingHand)。
Pollen Robotics 開源的低成本機械手。四根手指各由兩顆 SCS0009 伺服以並聯機構驅動,共 8 個自由度,重約 400 克、零件成本不到 200 歐元,原本設計給 Reachy2 的手腕使用。repo 裡有 3D 模型、組裝說明、MuJoCo 模擬,以及用 MediaPipe 追蹤真人手勢的範例。程式碼採 Apache-2.0,機構設計採 CC BY 4.0。
我自己的控制程式和校正紀錄,包括手勢庫、插值播放器,以及和 SO-101 手臂共用一台 Pi 的設定。