
進行中 Robotics Hardware SO-101 XLeRobot
Anvil:以 XLeRobot 為藍本的雙臂機器人
以開源的 XLeRobot 為藍本、從零件開始自己組的雙臂移動機器人。3D 列印、機構組裝、馬達設定到遙操作都自己完成,四支 SO-ARM101 手臂已能遙操作,正在往可移動的完整機器人推進。

以開源的 XLeRobot 為藍本、從零件開始自己組的雙臂移動機器人。3D 列印、機構組裝、馬達設定到遙操作都自己完成,四支 SO-ARM101 手臂已能遙操作,正在往可移動的完整機器人推進。
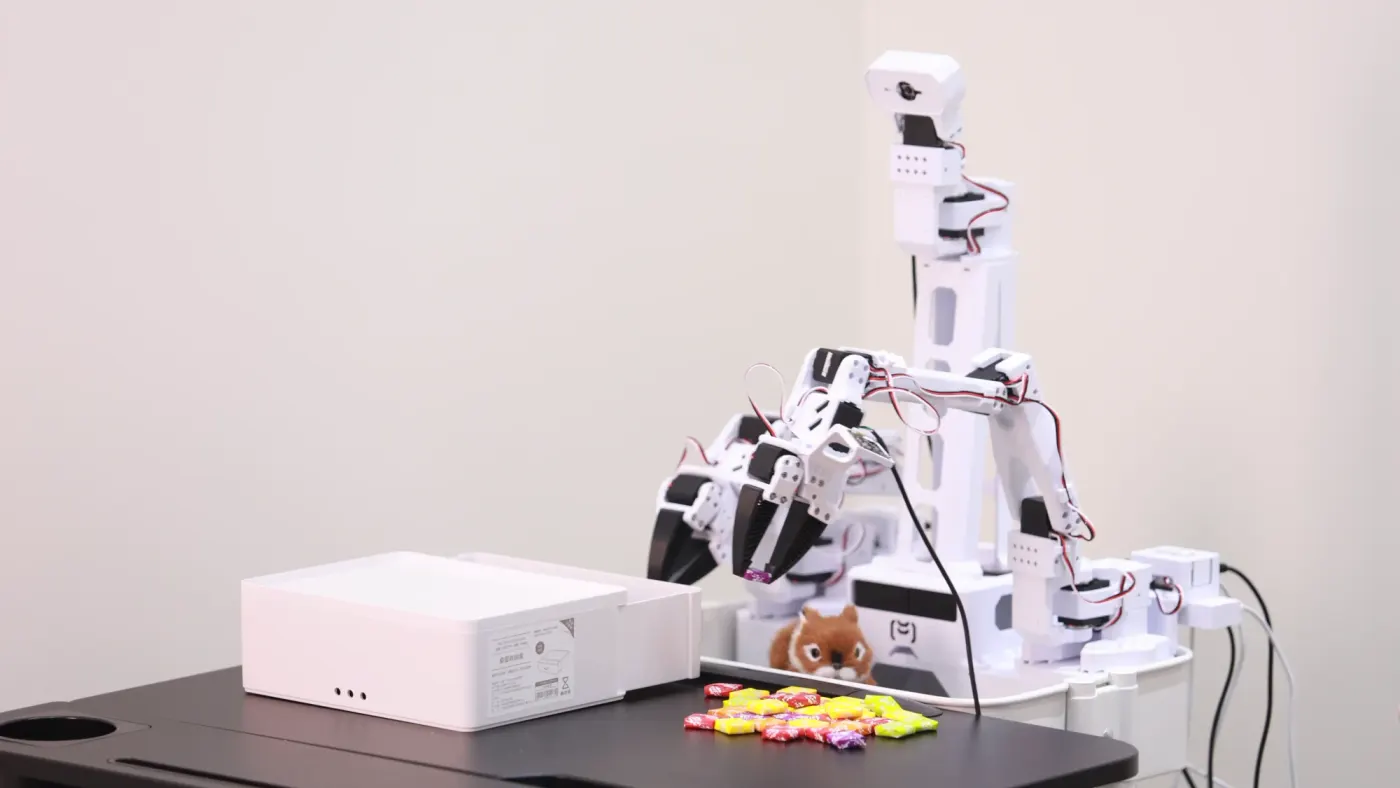
XLeRobot 的樣子,也是 Anvil 想做成的目標(圖片來源:網路)。
Anvil 是我以開源專案 XLeRobot 為藍本、從一顆顆馬達和列印件開始自己組起來的雙臂移動機器人。3D 列印、機構組裝、馬達設定、Linux 環境到遙操作,每一段都是自己動手完成的。目前四支手臂都已組好並能遙操作,下一步是讓它真的動起來。
用大約兩分鐘看完組裝過程和遇到的困難。畫面裡的照片和影片都是我自己拍的實拍(第一張是網路上的 XLeRobot 目標照,倒數第二段是 XLeRobot 官方示範影片,Vector-Wangel/XLeRobot,Apache-2.0);旁白是 AI 語音(Gemini TTS)。
完整的 Anvil 會有三個部分:
手臂末端現在是夾爪,之後想換成我另外在做的靈巧手 AmazingHand。
下面是 XLeRobot 整台的 3D 模型,點一下載入後就能拖曳旋轉:
XLeRobot 3D 模型,由官方的 ManiSkill 模擬檔轉成網頁格式(來源:Vector-Wangel/XLeRobot,Apache-2.0)。
一月初看到 XLeRobot,我很快就決定動手:訂了 SO-ARM101 的馬達套件和 Feetech 伺服馬達,結構件全部自己用 3D 印表機印。
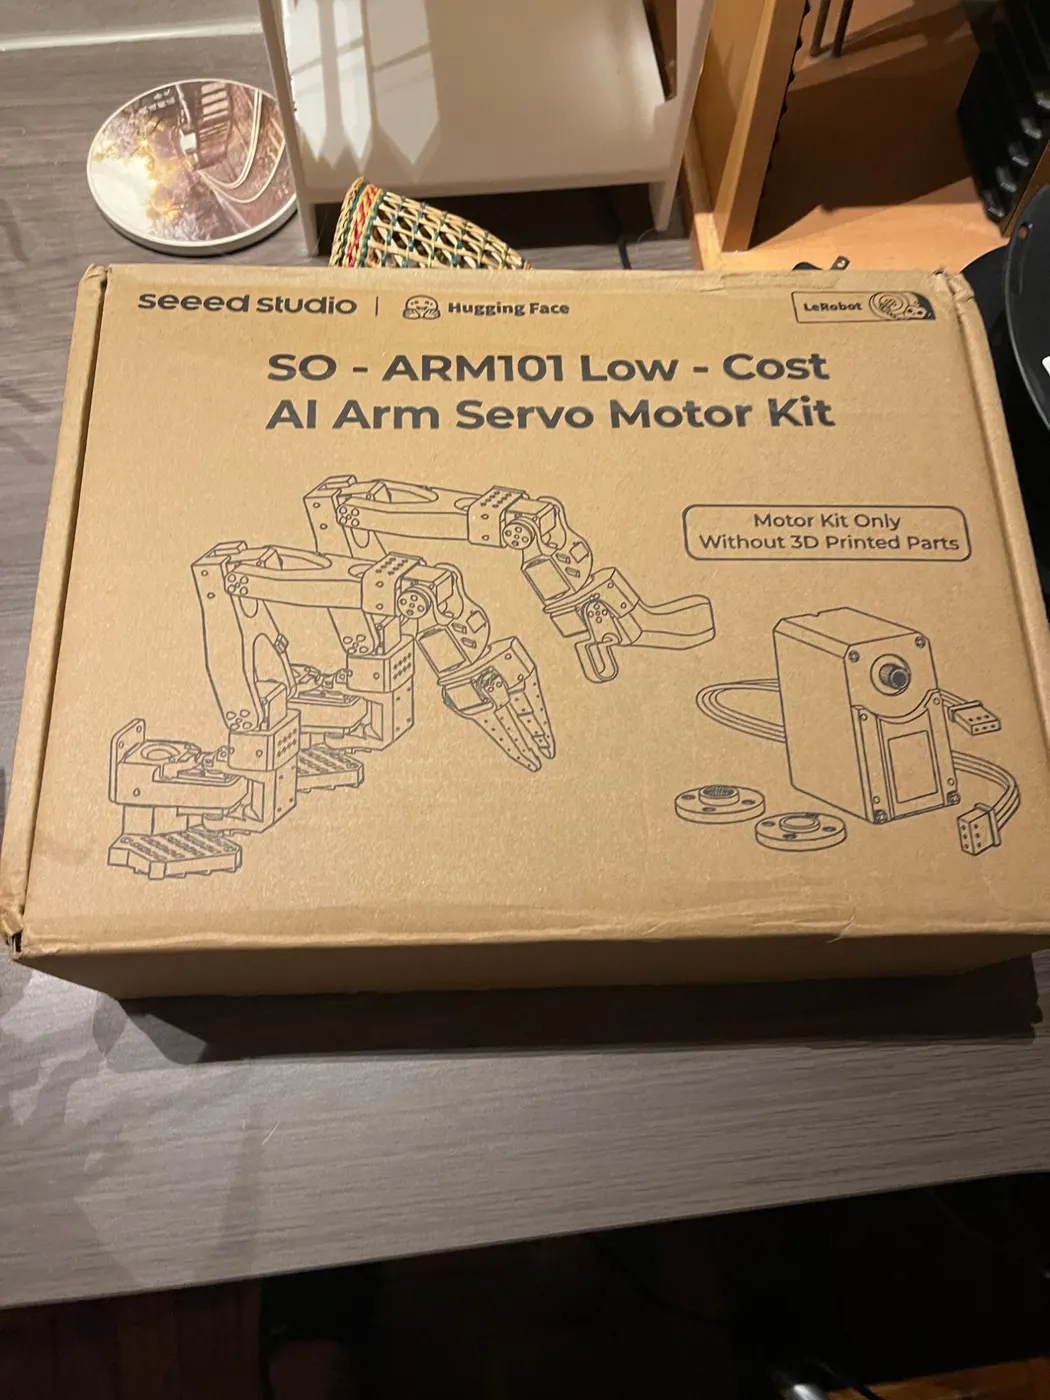
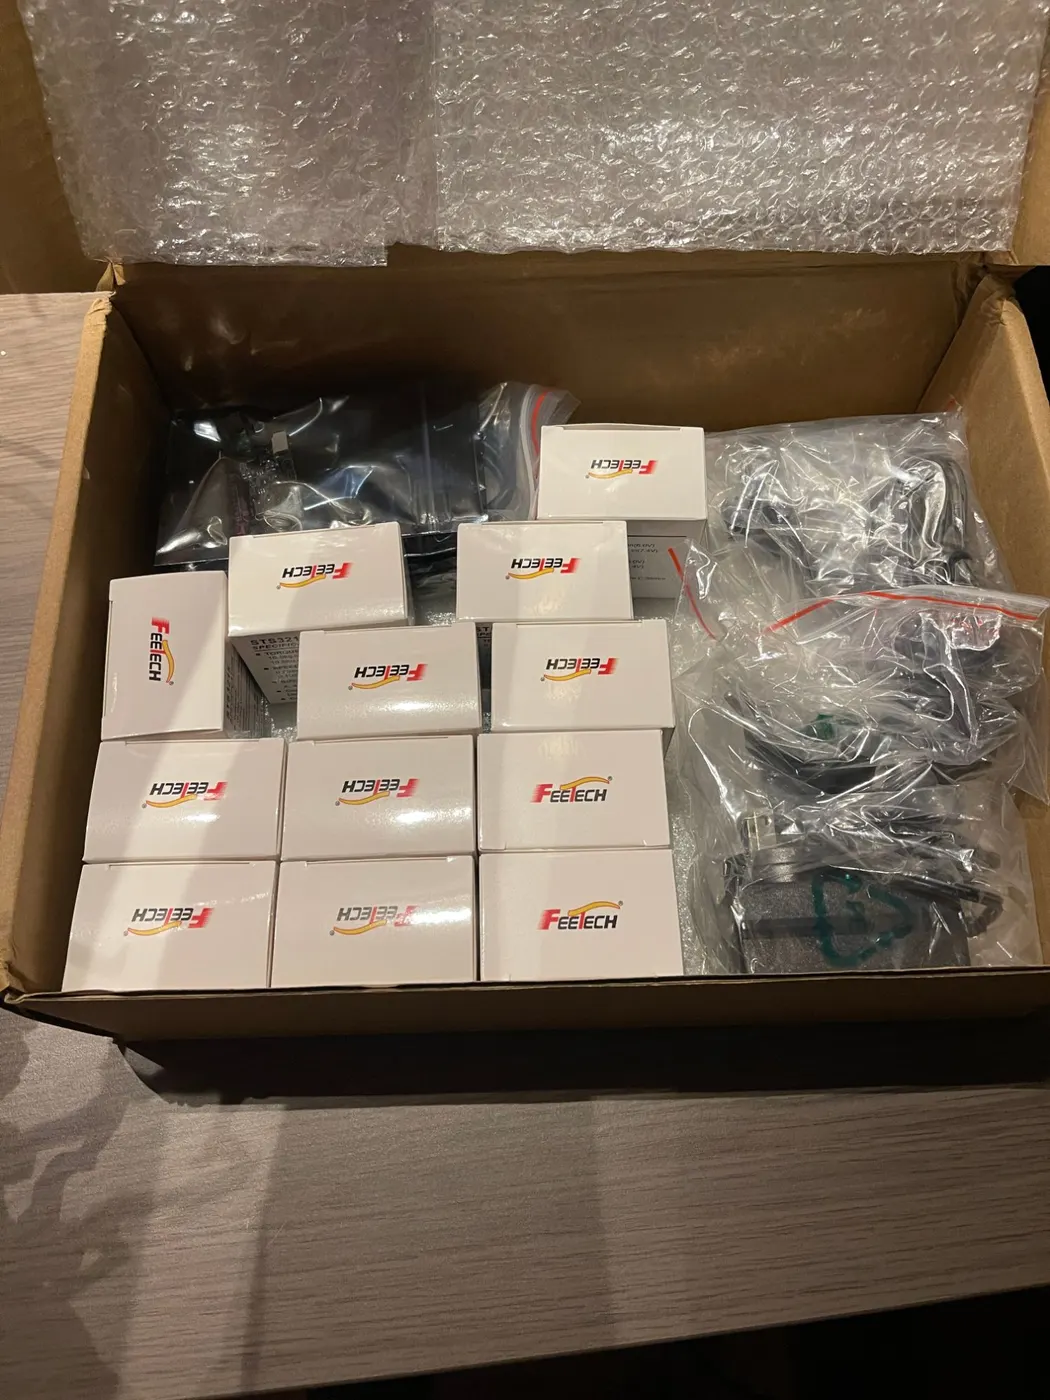
SO-ARM101 套件和一疊 Feetech 伺服馬達。
列印時一度印成舊版 SO-ARM100 的零件,我把整批重印成 SO-ARM101,之後每次開印前都先核對版本。一月下旬,第一對手臂組裝完成。
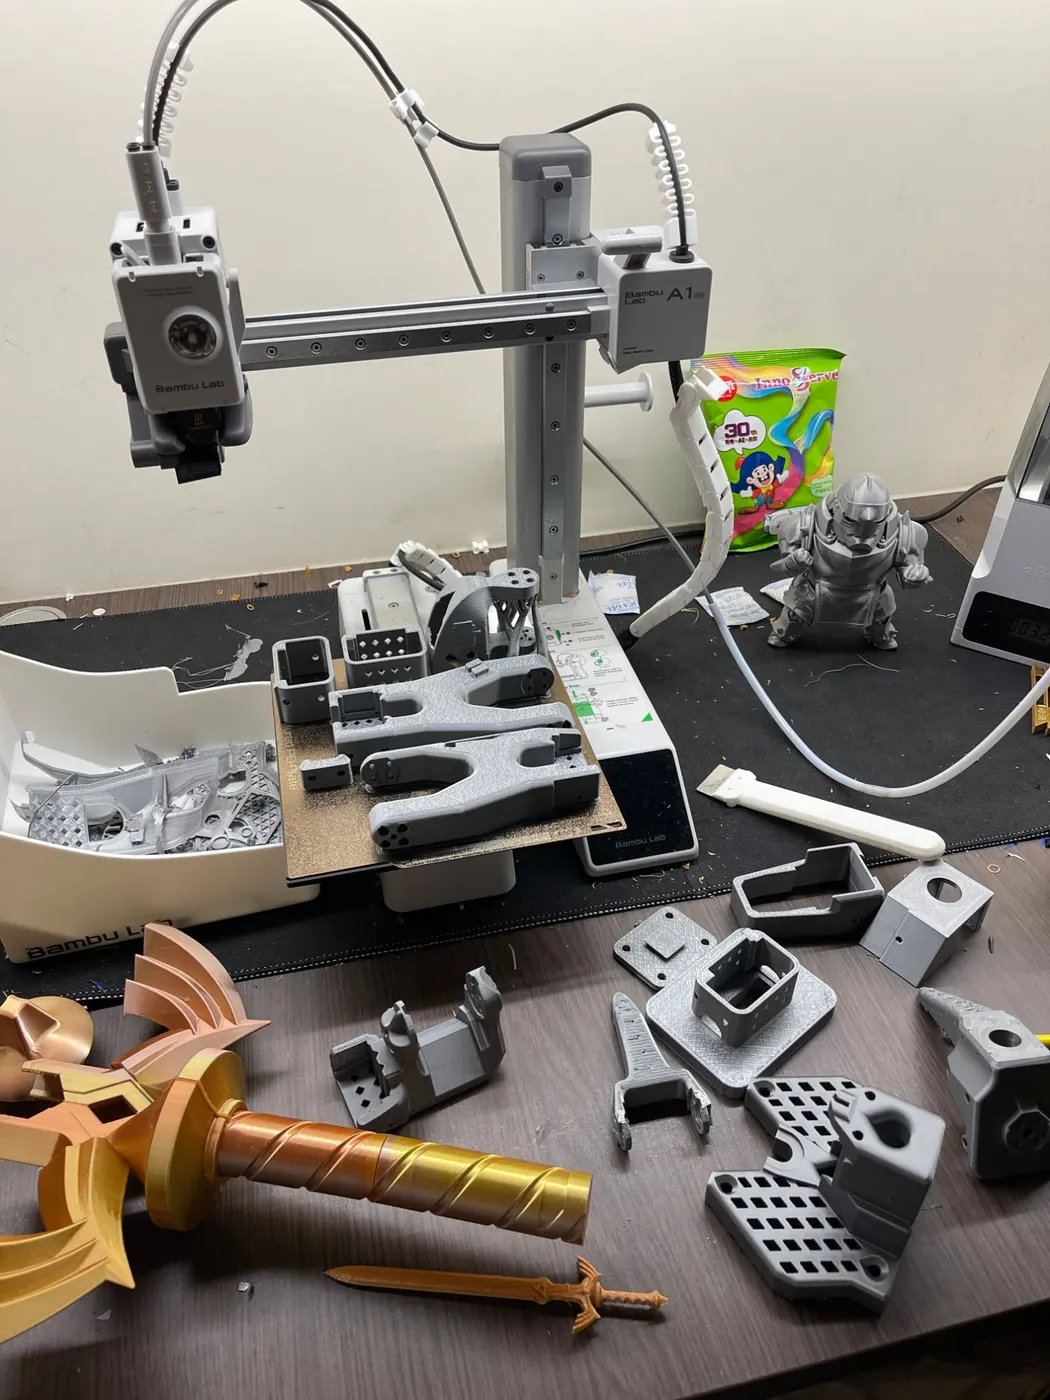
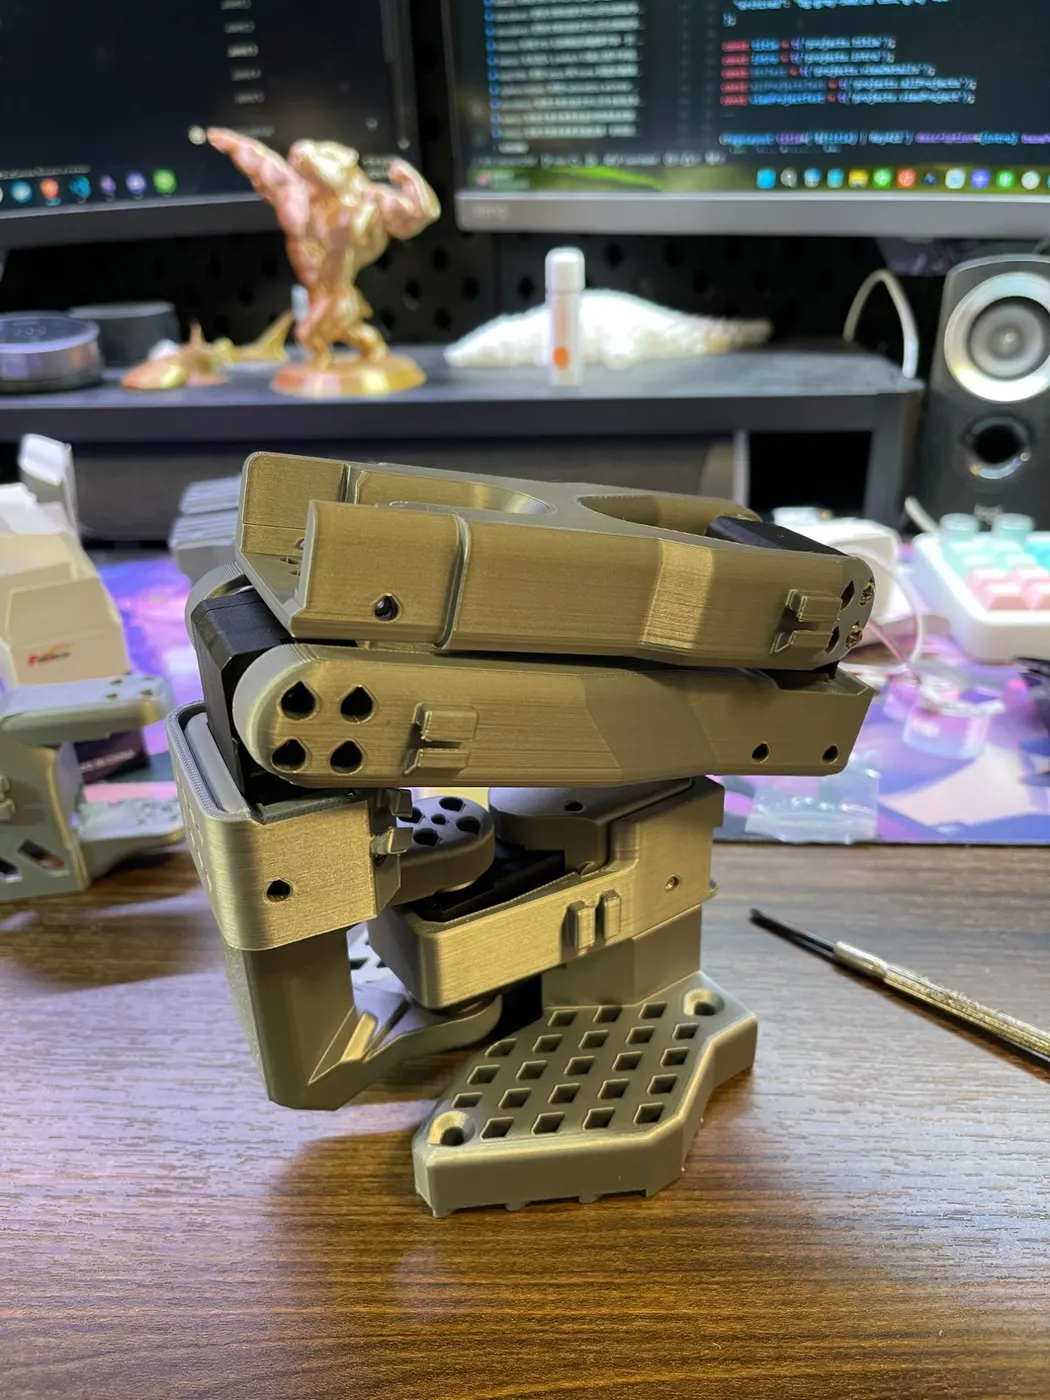
自己印的 SO-101 結構件,以及組好後收折的手臂。
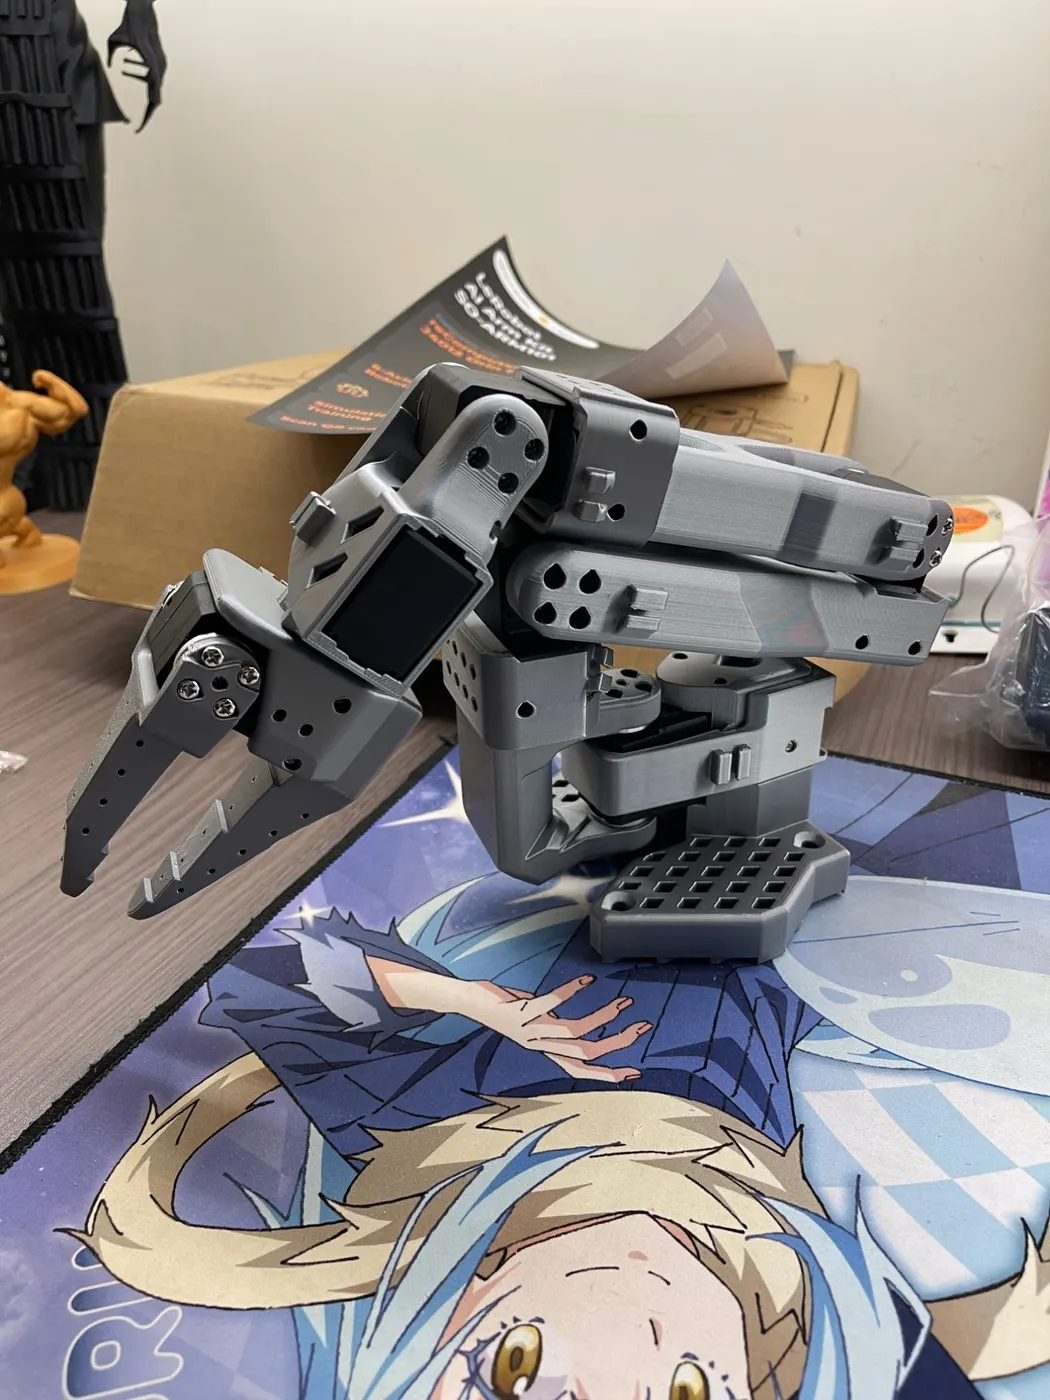
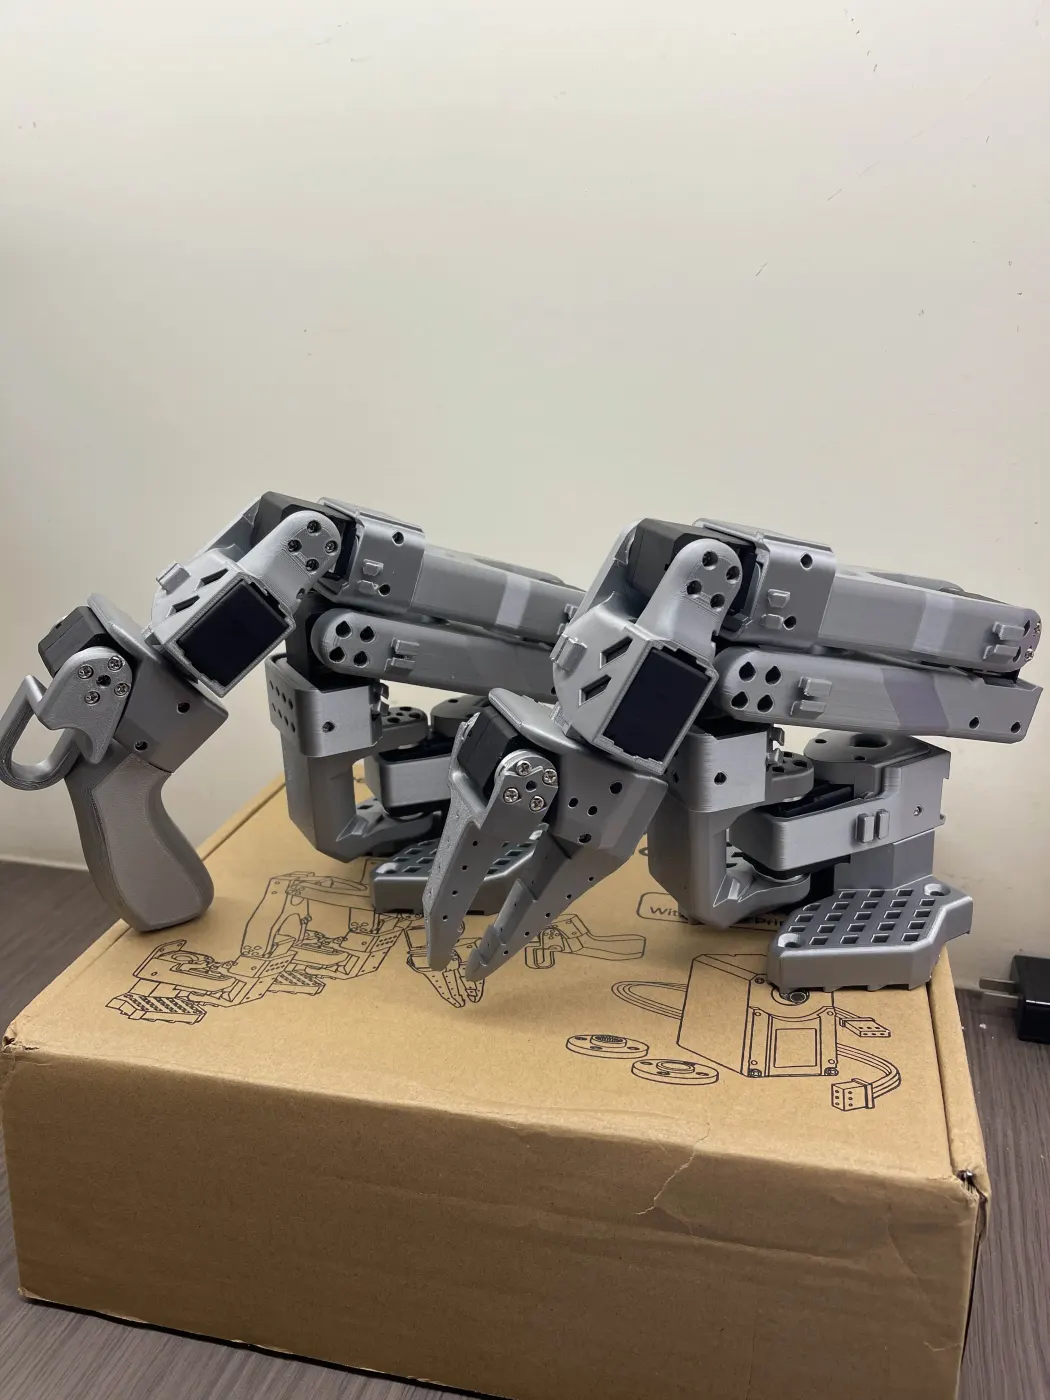
伸展開的手臂,以及一月底完成的第一對 leader/follower。
組好之後,接著是讓 12 顆 STS3215 馬達真的聽話。春天我重新規劃接線,讓每顆馬達都能單獨寫入 ID;在 Raspberry Pi 5 上裝好系統、SSH 和 LeRobot,序列埠改用固定的 by-id 路徑,也寫了自己的校正腳本。最後 12 顆馬達全部綁定 ID,匯流排掃描每一顆都有回應。
五月中,第一次遙操作成功:我手上拿著 leader 臂,follower 就即時跟著動。
五月中的遙操作:follower 即時跟著 leader 的動作走。點影片可以放大、拖時間軸。
XLeRobot 的雙臂,本質上就是兩組 leader/follower:人拿著 leader 臂操作,裝在機器人上的 follower 臂跟著動。五月底我又添了第二組 SO-ARM101、LeKiwi 底盤套件和一台 16GB 的 Pi。有了第一對的經驗,第二對組得快很多;六月底,兩對 leader/follower 全部組好並完成校正,雙臂也先上了推車,XLeRobot 的雛形就出來了。
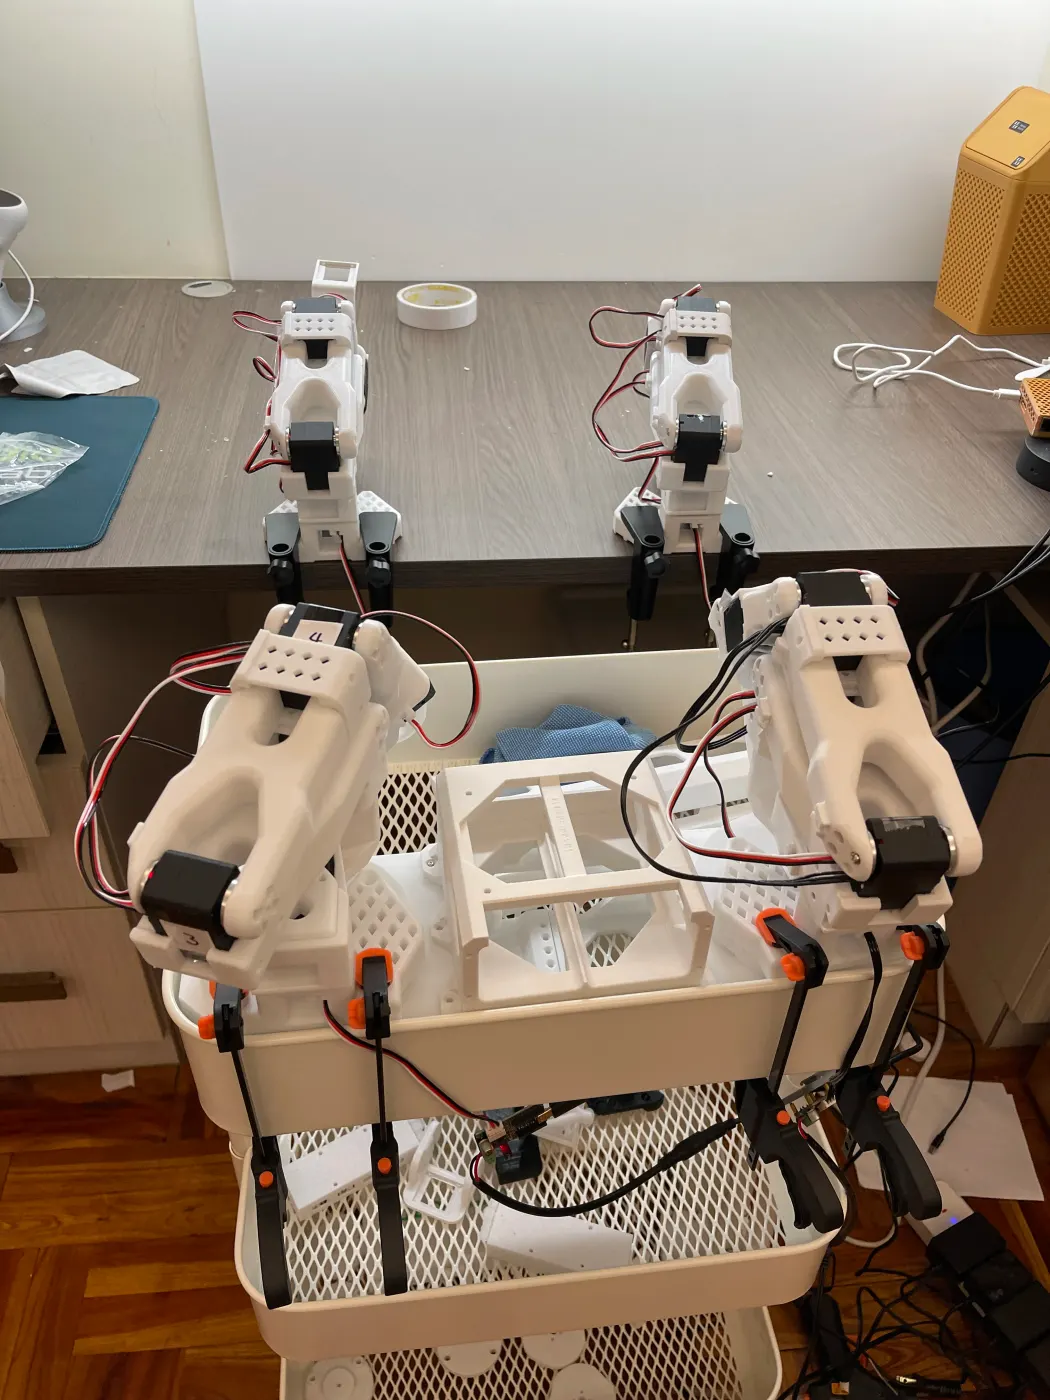
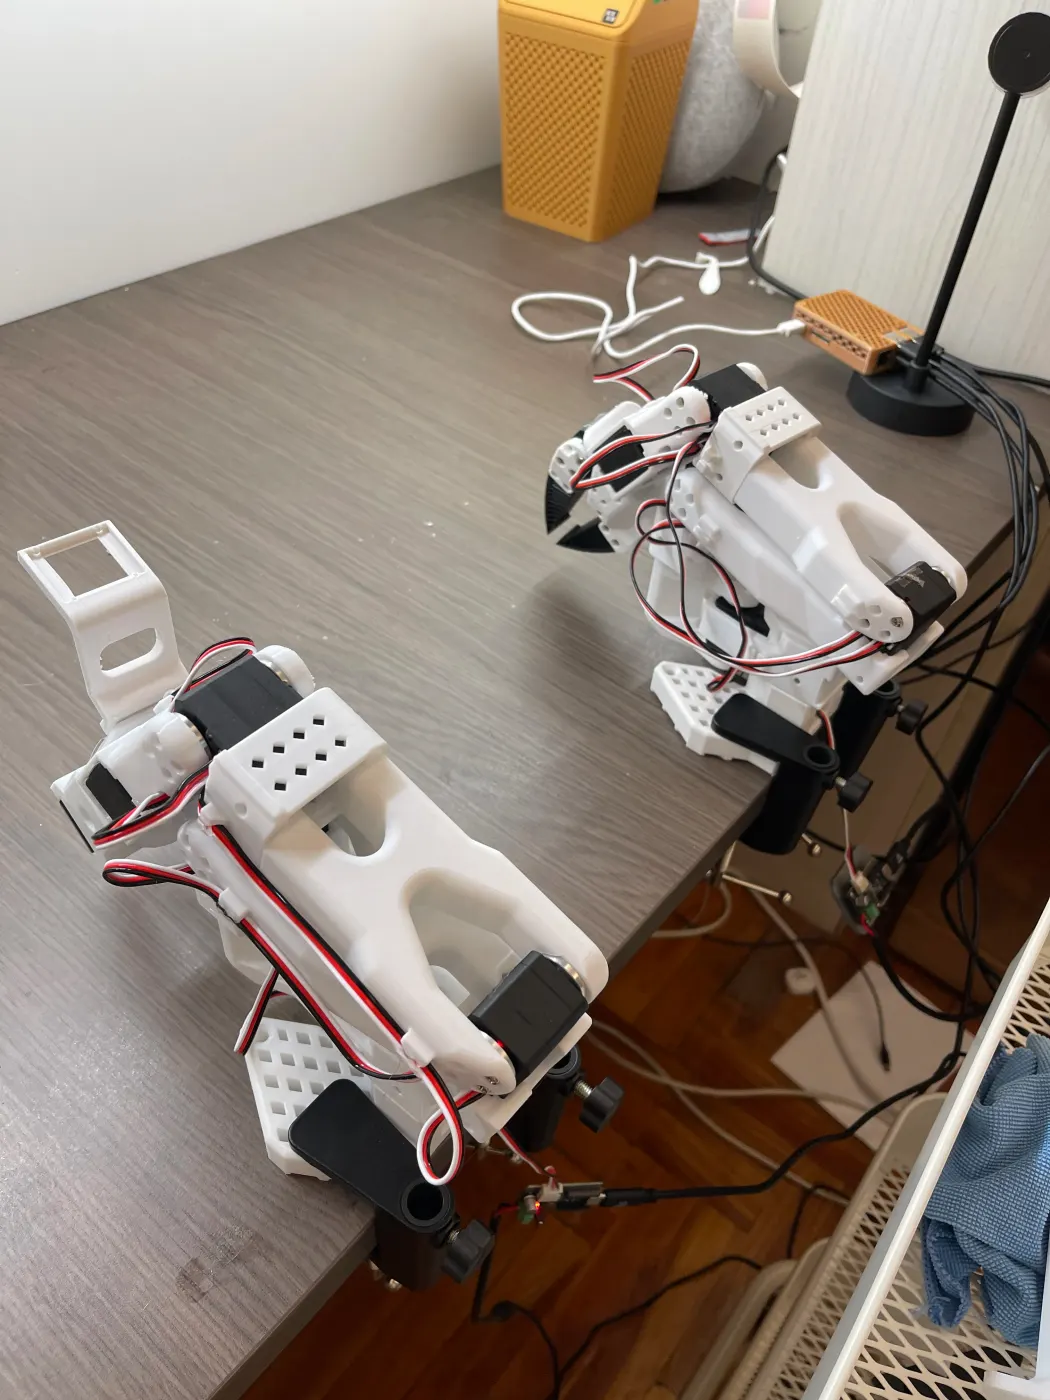
六月的雛形:兩對 leader/follower,正面與側面。
兩對手臂一起上線後,問題也一起出現。我的做法是分段隔離、一次只改一個變數:
scan_port 分段排查,找出一顆馬達接頭的針腳歪了,加上一條可能接反的延長線;修正後恢復穩定,再用限制最大位移的慢速 demo 安全驗證動作。Input voltage error:一組二手控制板和馬達回報電壓錯誤,換掉電源後連續掃描都乾淨,並把舊 ID 全部覆寫。max_relative_target;偶發的封包錯誤用重試和錯開馬達啟動時間處理。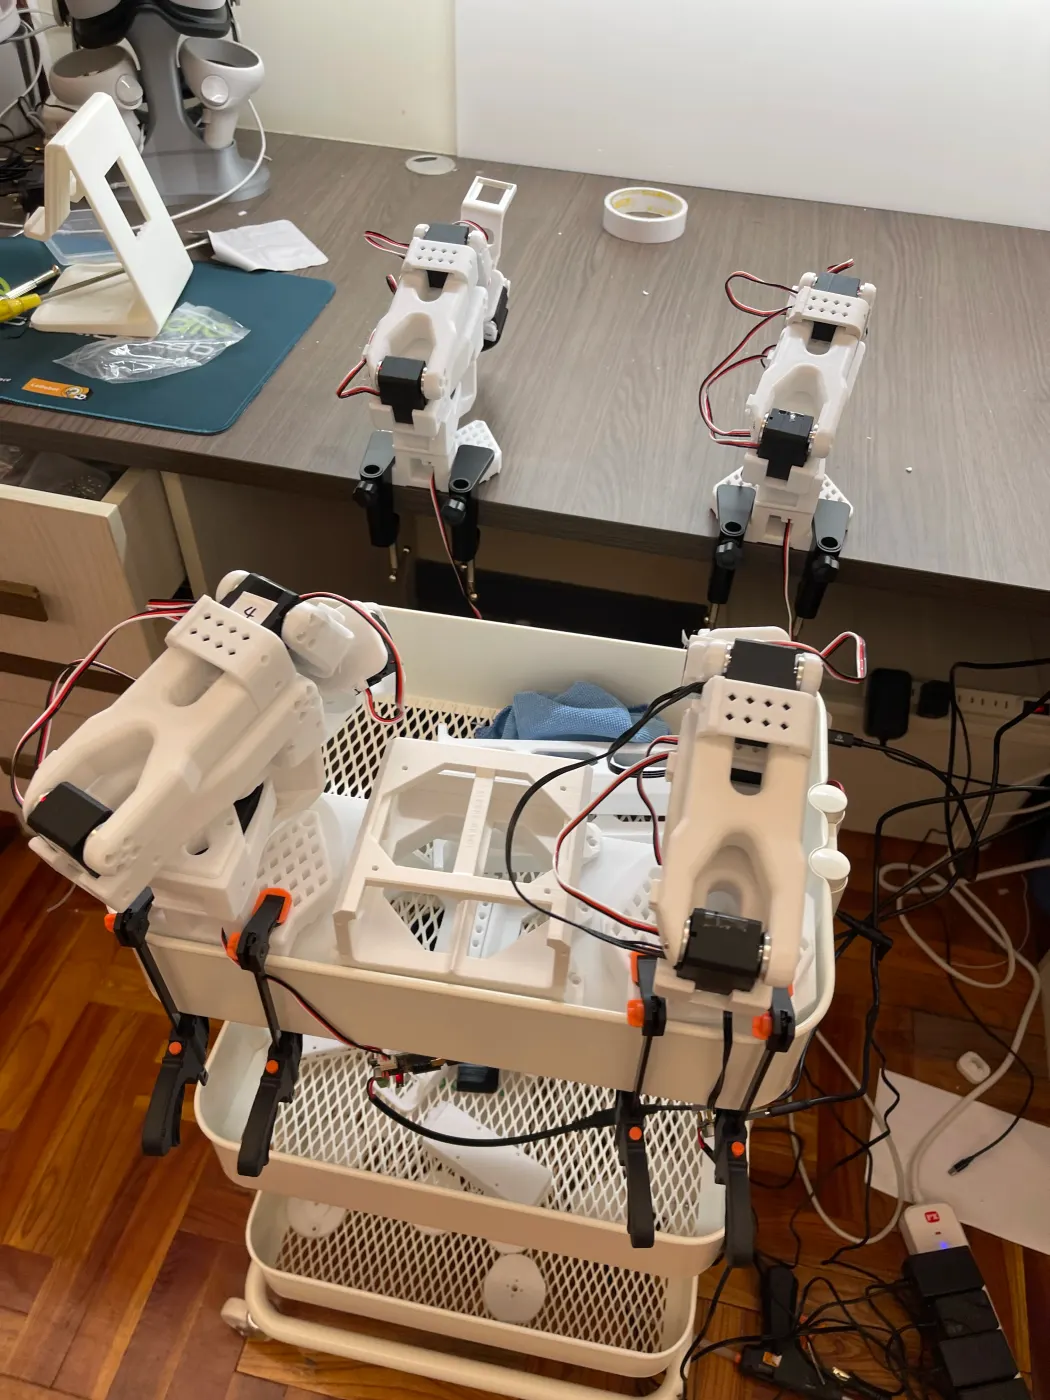
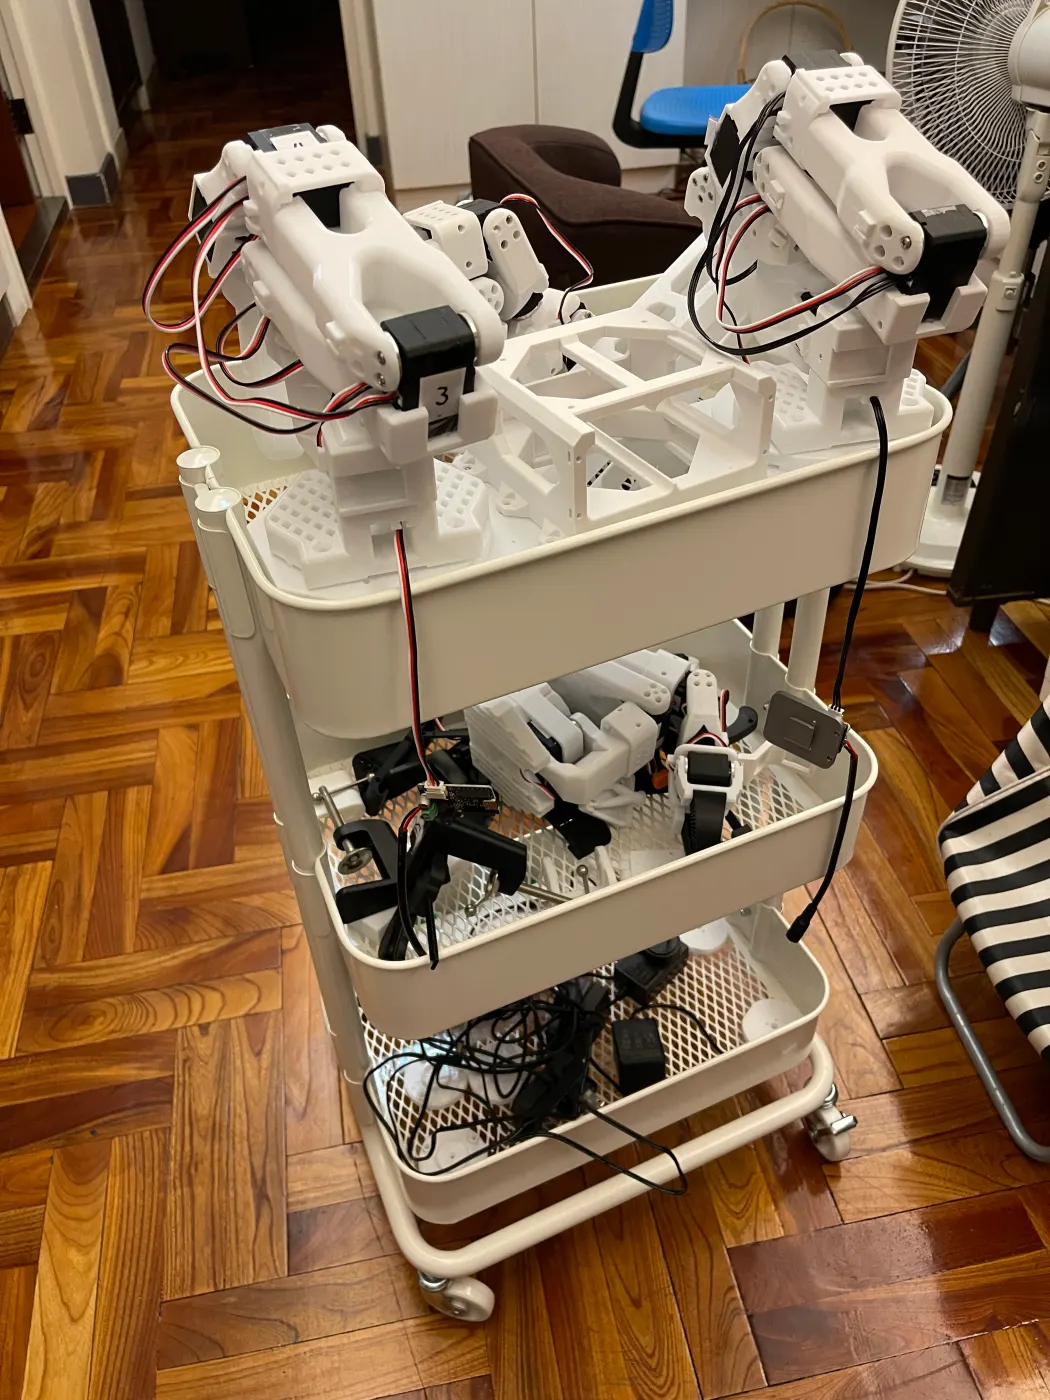
另一個角度,以及推車上的雙臂和下層的電源線材。
九月,我把整套 3D 模型檔整理備份,推車上層也裝上用 MakerMods 檔案印的頸座。接下來:
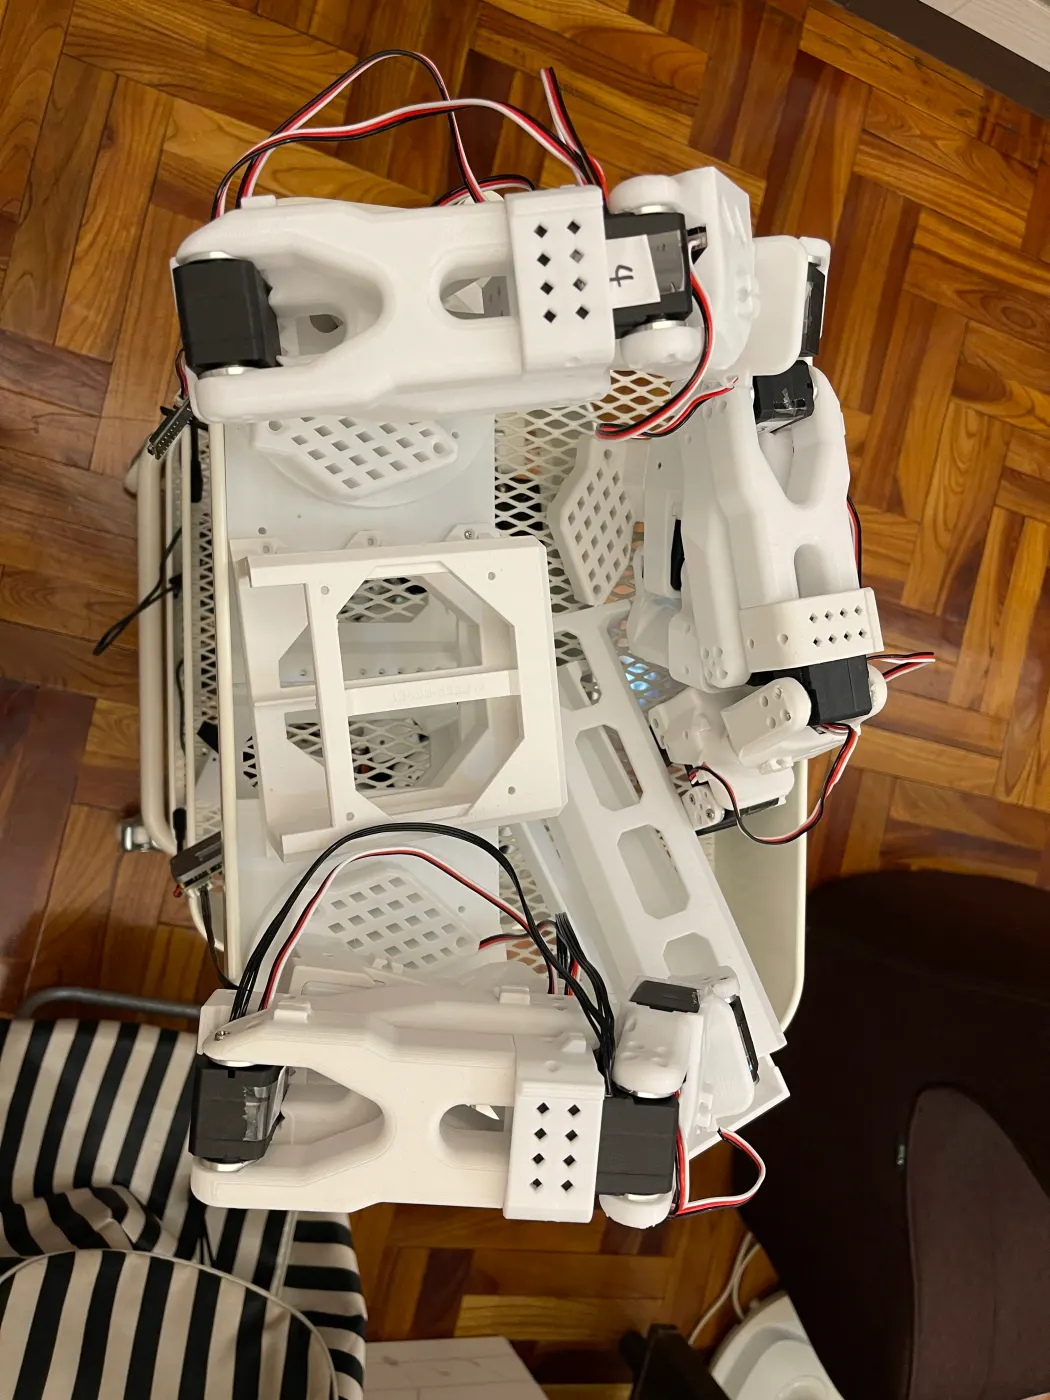
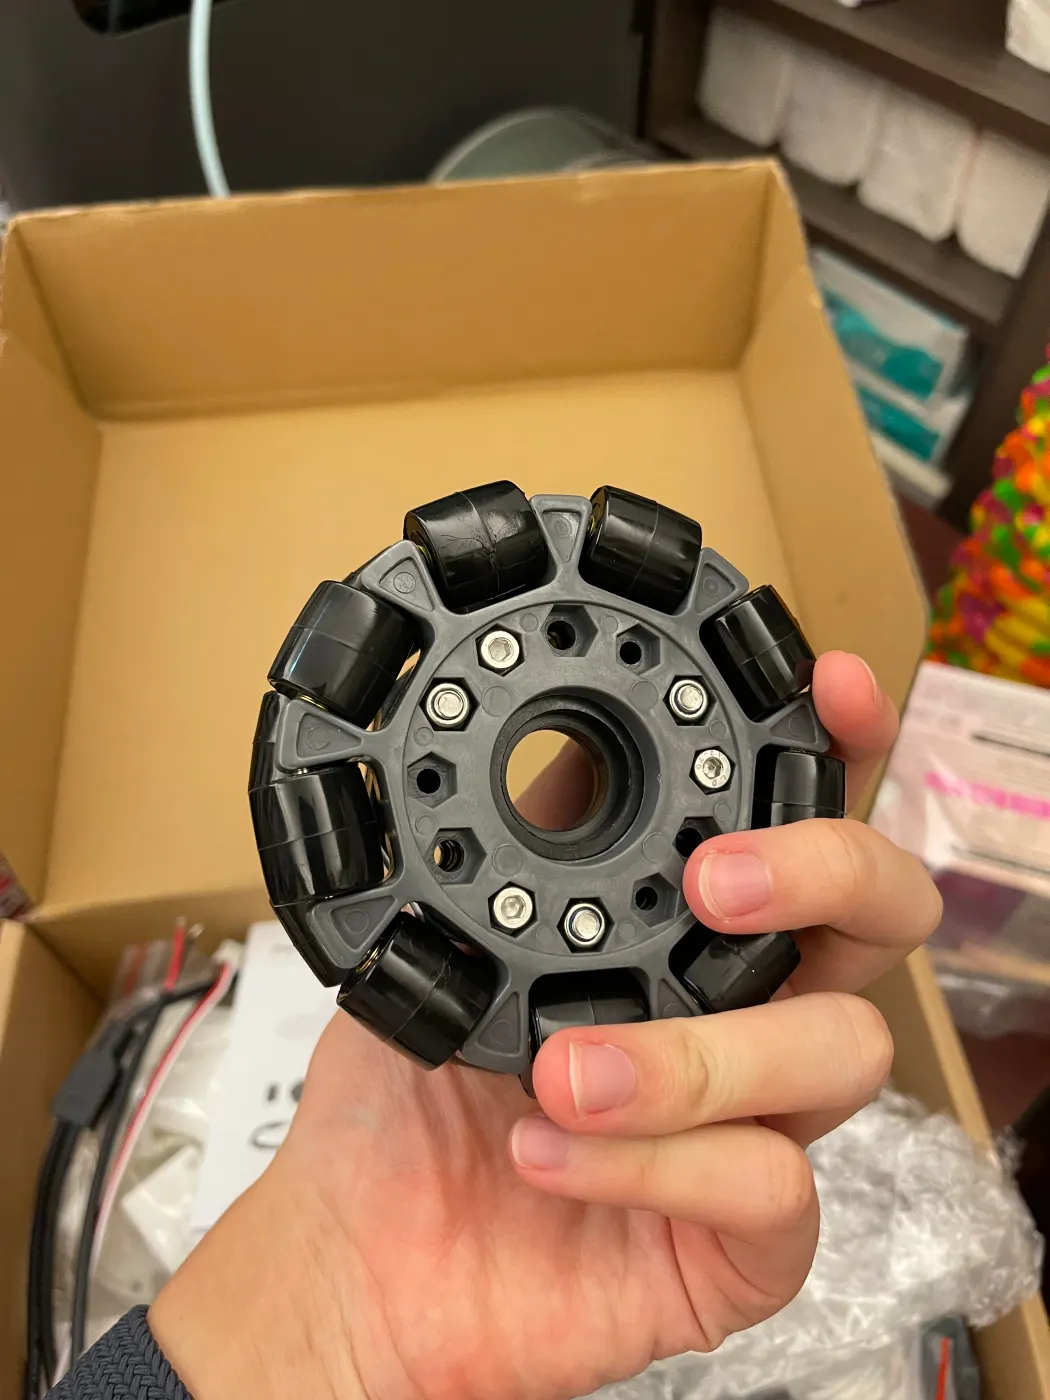
推車上層和列印頸座;右邊是接下來要組的 LeKiwi 全向輪。
XLeRobot 官方已經示範了這個平台在真實家裡能做的事:遙操作清潔浴室,以及用強化學習自動從冰箱拿飲料、裝冰塊。這就是我希望 Anvil 最後能做到的樣子。
XLeRobot 官方示範影片(來源:Vector-Wangel/XLeRobot,Apache-2.0)。
改良版的 XLeRobot 也已經走出實驗室:進了學校教室,也上了 Physical AI 黑客松,讓學生和參賽者直接拿來遙操作、錄資料。這正是我想讓 Anvil 做到的事:一台能被人實際拿來用的機器人。
以下三段影片取自 MakerMods 的 XLeRobot 產品頁「See it in action」區塊,拍的是 MakerMods 改良版,不是 XLeRobot 原作者的官方影片。
左:Alpha School 的教室部署;右:舊金山 Founders Inc 的 Physical AI 黑客松(來源:MakerMods XLeRobot 產品頁)。
實驗室示範:夾取物件放進收納盒(來源:MakerMods XLeRobot 產品頁)。
除了實機,XLeRobot 也有能直接在瀏覽器裡操作的網頁模擬器(MuJoCo 加上 3D Gaussian Splatting 場景)。我想先在模擬裡練任務、錄資料,再搬到實機上,往強化學習和 VLA 自主操作前進。
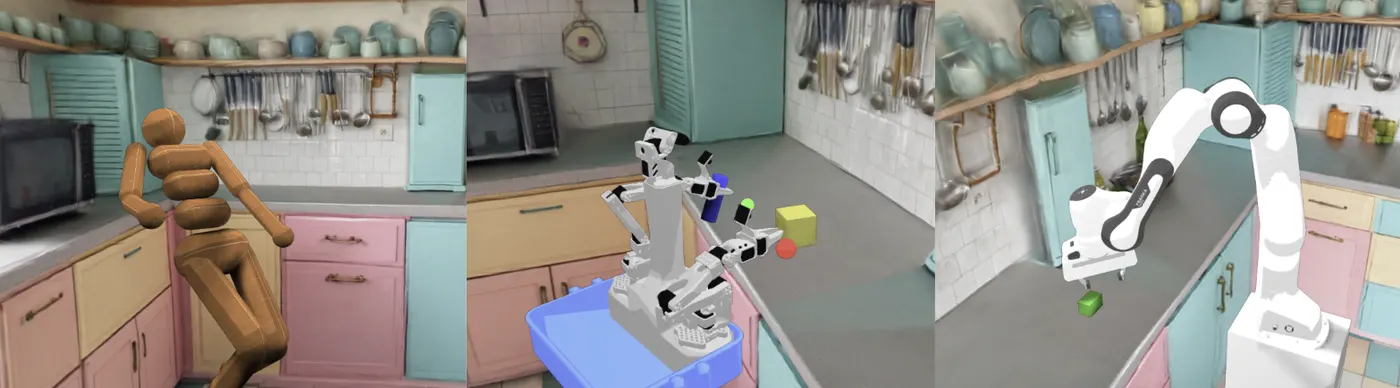
XLeRobot 網頁模擬器(來源:XLeRobot 官方)。
MakerMods 改良版組好的樣子,則是 Anvil 在機構上的目標:雙臂、頸部相機、底盤和各種快拆座都整合在推車上。
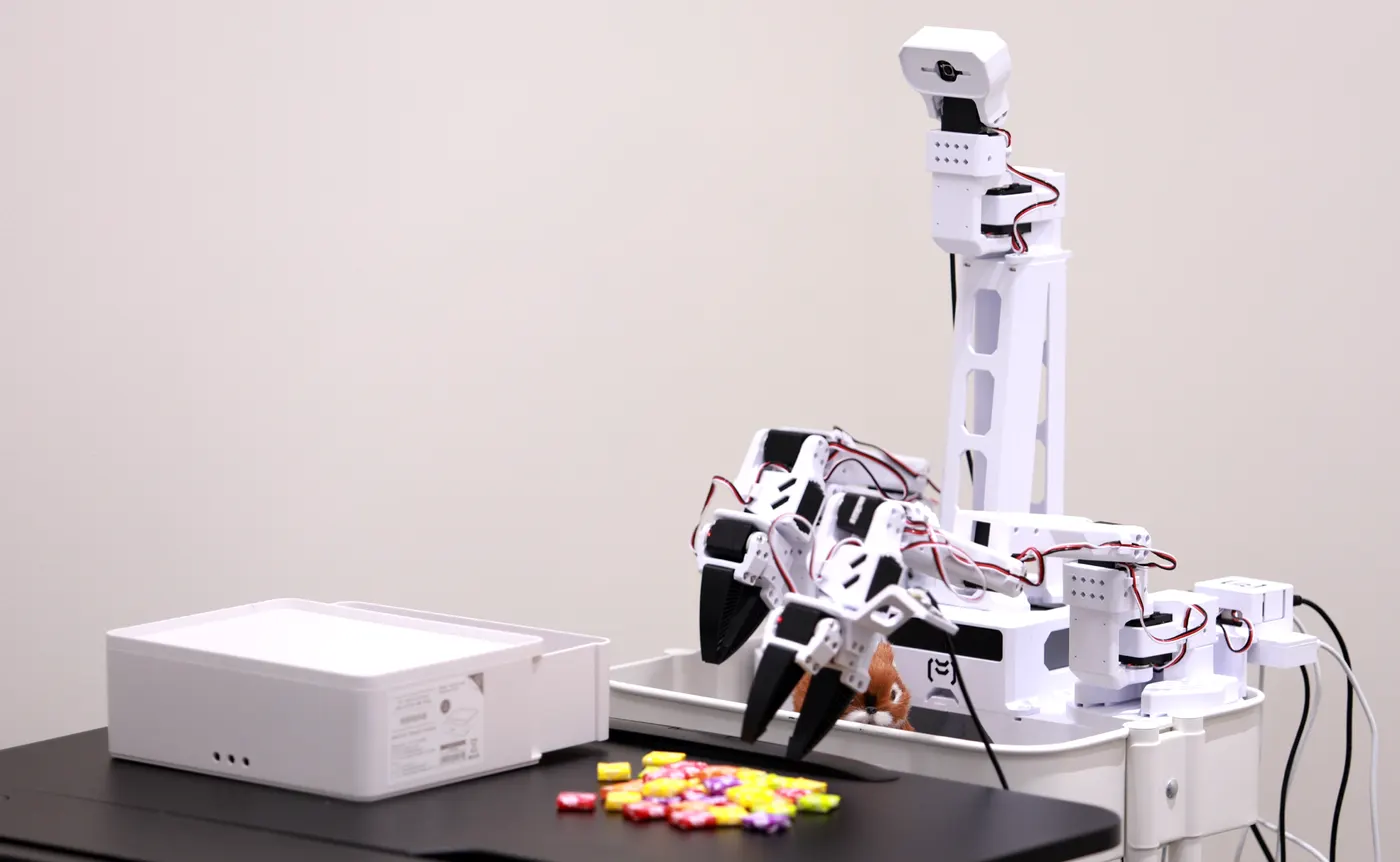
MakerMods 改良版 XLeRobot(來源:MakerMods)。
由 Rice University 的 Gaotian (Vector) Wang 發起的開源家用雙臂移動機器人。兩支 SO-100/SO-101 手臂裝在 IKEA 推車和 LeKiwi 式全向底盤上,零件成本約 660 美元,支援鍵盤、手把、Joy-Con 和 VR 遙控,也提供 ManiSkill/MuJoCo 模擬環境。
MakerMods 在 XLeRobot 上做的機構改良版,包括兩段式頸部、新的手臂固定座、獨立的輪子模組,以及 USB Hub、驅動板和行動電源的快拆座。Anvil 的列印件都是用這個版本的檔案。
MakerMods 的產品頁和 tnkr.ai 上的組裝說明,是我組裝時主要對照的文件。