
進行中 Robotics Hardware OpenDuck
OpenDuck Mini:從零組一隻雙足小鴨
以開源的 Open Duck Mini 為藍本,自己列印、組裝骨架,並在沒有電子背景的情況下學會焊接、自己設計電池供電,完成第一次通電和 Pi Zero 開機。接下來要接舵機、做姿態校準,讓它照官方的 RL 策略走起來,並升級到 Raspberry Pi 5。

以開源的 Open Duck Mini 為藍本,自己列印、組裝骨架,並在沒有電子背景的情況下學會焊接、自己設計電池供電,完成第一次通電和 Pi Zero 開機。接下來要接舵機、做姿態校準,讓它照官方的 RL 策略走起來,並升級到 Raspberry Pi 5。
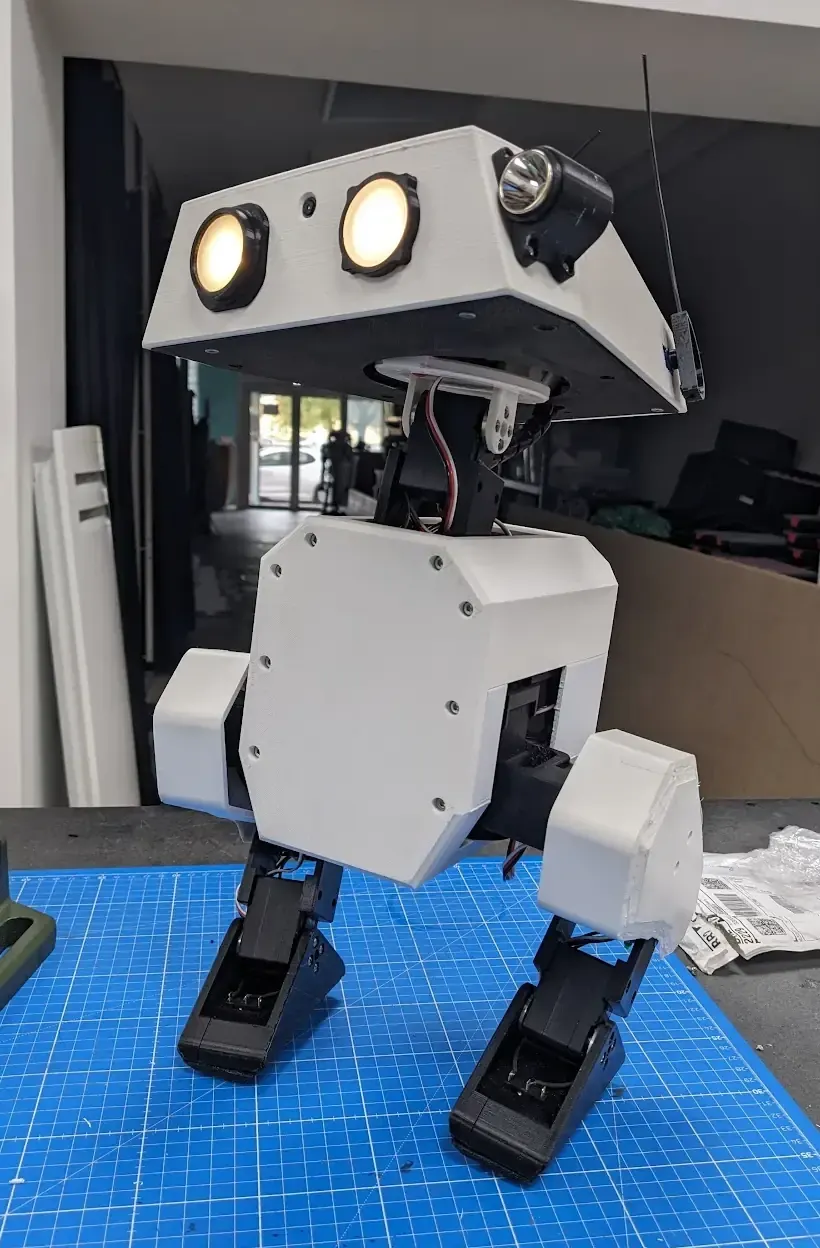
Open Duck Mini 的完成體,也是我這台的目標(圖片來源:網路)。
這是我以開源專案 Open Duck Mini 為藍本、自己組的雙足步行小機器人。列印、骨架組裝、焊接、電池供電設計到 Linux 環境,都是自己動手完成的。其中最大的挑戰是電路:我原本沒有電子背景,這個專案讓我從焊第一塊板開始,一路做到自己設計整台的供電。目前骨架、電路和主控都已完成,下一步是接上舵機讓它走起來。
用一分半看完組裝過程和遇到的困難。畫面裡的照片和影片都是我自己拍的實拍(開頭和結尾的走路影片是 Open Duck Mini 官方影片,apirrone/Open_Duck_Mini,Apache-2.0);旁白是 AI 語音(Gemini TTS)。
五月底買了 3D 印表機,白色的底座和頭殼都是自己印的。七月初開始組裝,順手把 Raspberry Pi 設定好;14 顆舵機逐一校正,每顆都手寫編號標籤,避免之後接線搞混。
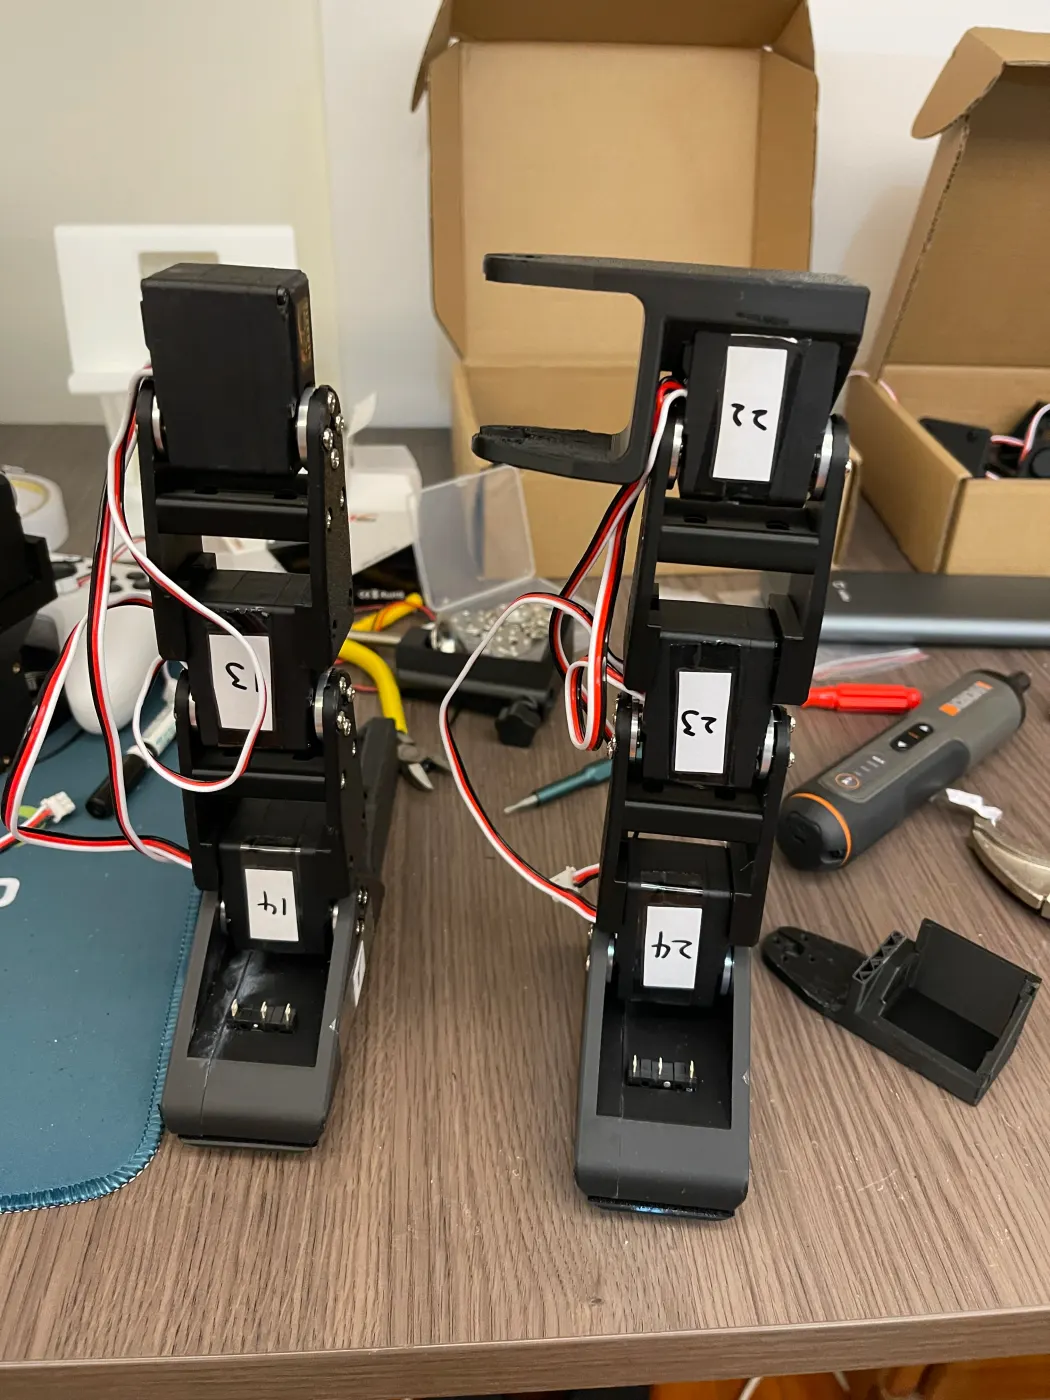
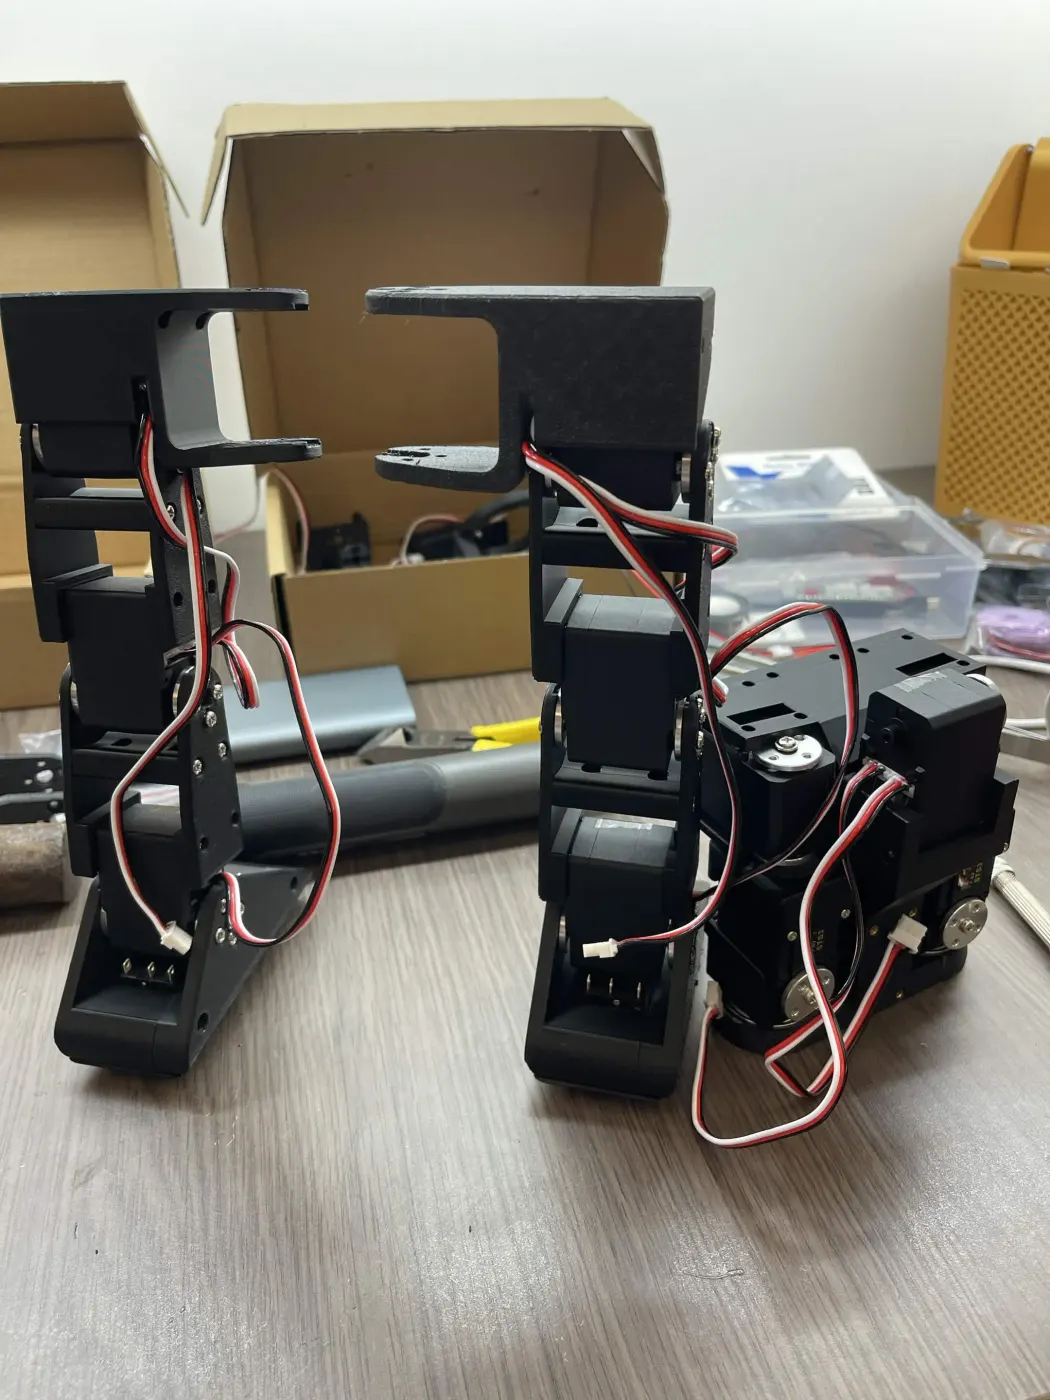
每顆舵機都手寫編號,兩條腿先分開組。
組裝中碰到零件斷裂,換件後繼續;也發現右腳裝反,整條腿拆掉重組。之後我改成每組完一段就對照模型檢查一次,再往下走。七月中,整副骨架順利站起來。
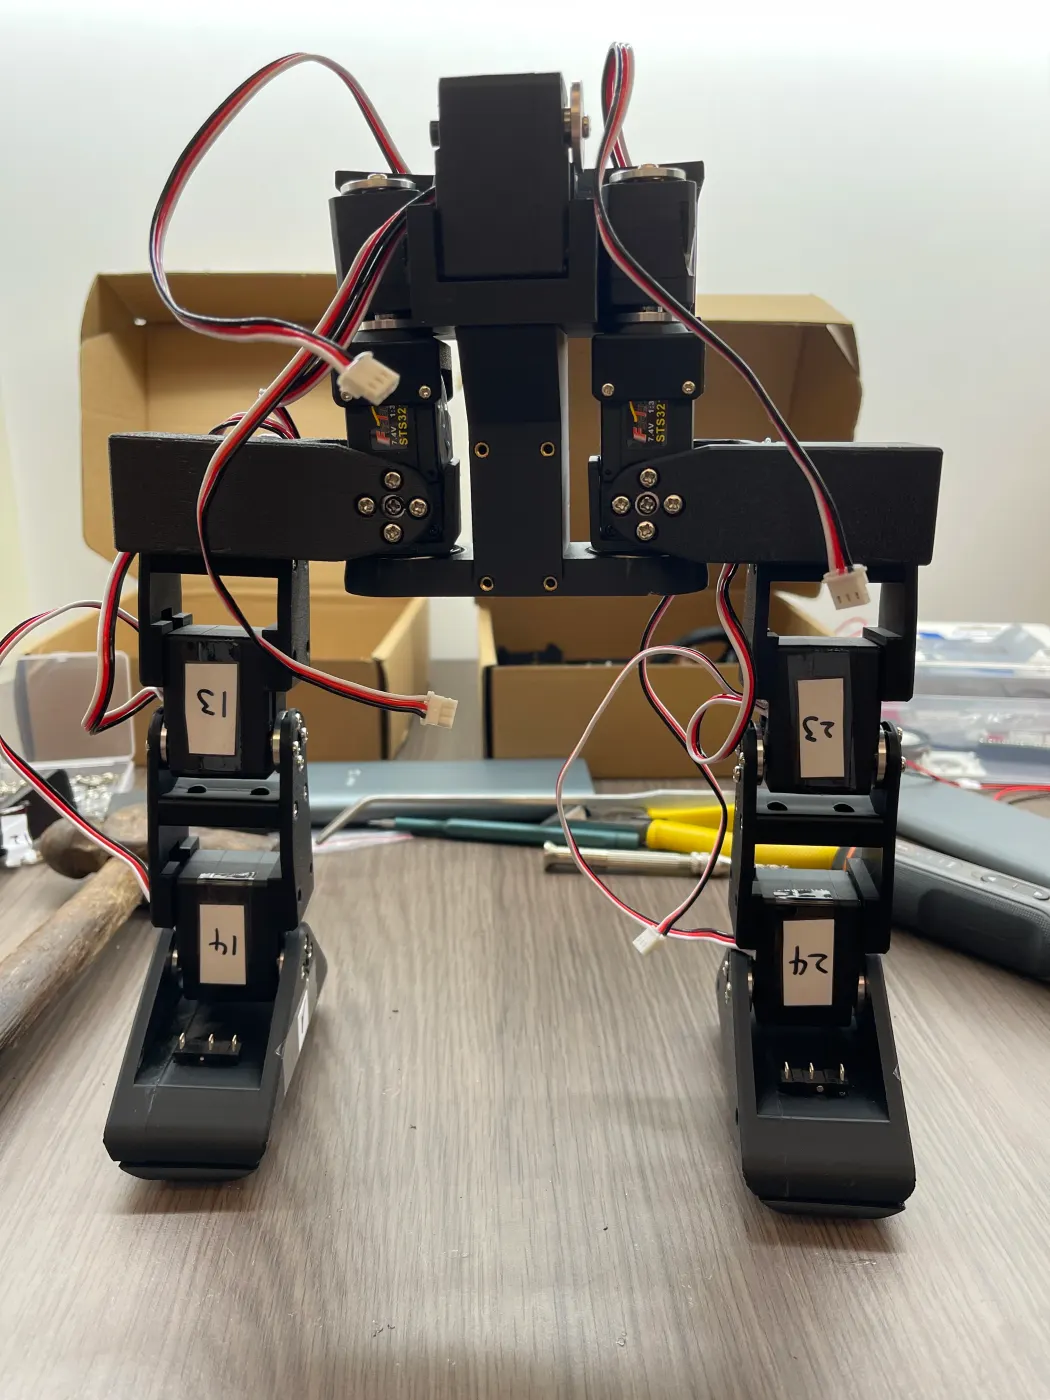
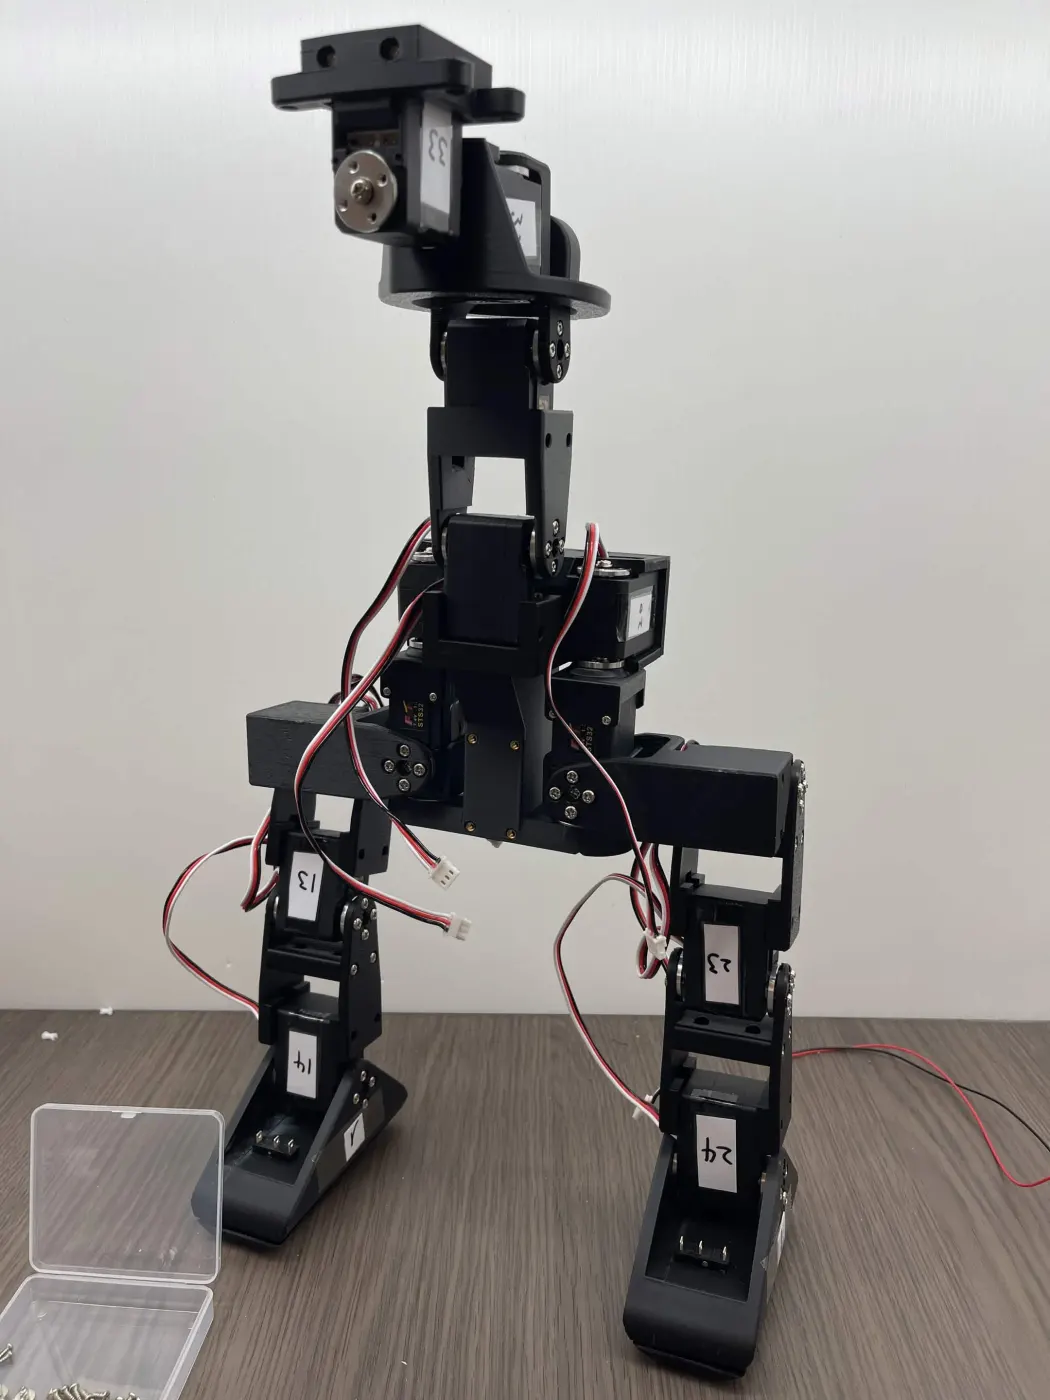
雙腿裝上軀幹;七月中整副骨架站起來了。
七月中,我第一次拿起烙鐵,焊好了控制板。
整個專案最累的是電池和電線。我的電池和官方 BOM 不同型號,沒辦法照官方接線直接做,必須自己設計電池盒和整台的供電;沒有電路背景,光是「一顆電池怎麼同時供給控制板和 Raspberry Pi」就花了一段時間釐清。我先畫接線規劃、想清楚再動手,八月中完成整套 2S 電池供電:電池一路直接供給控制板,另一路經過 7A 的 UBEC 降壓到 5V 給 Raspberry Pi,另外再拉一條 USB-C 充電線。
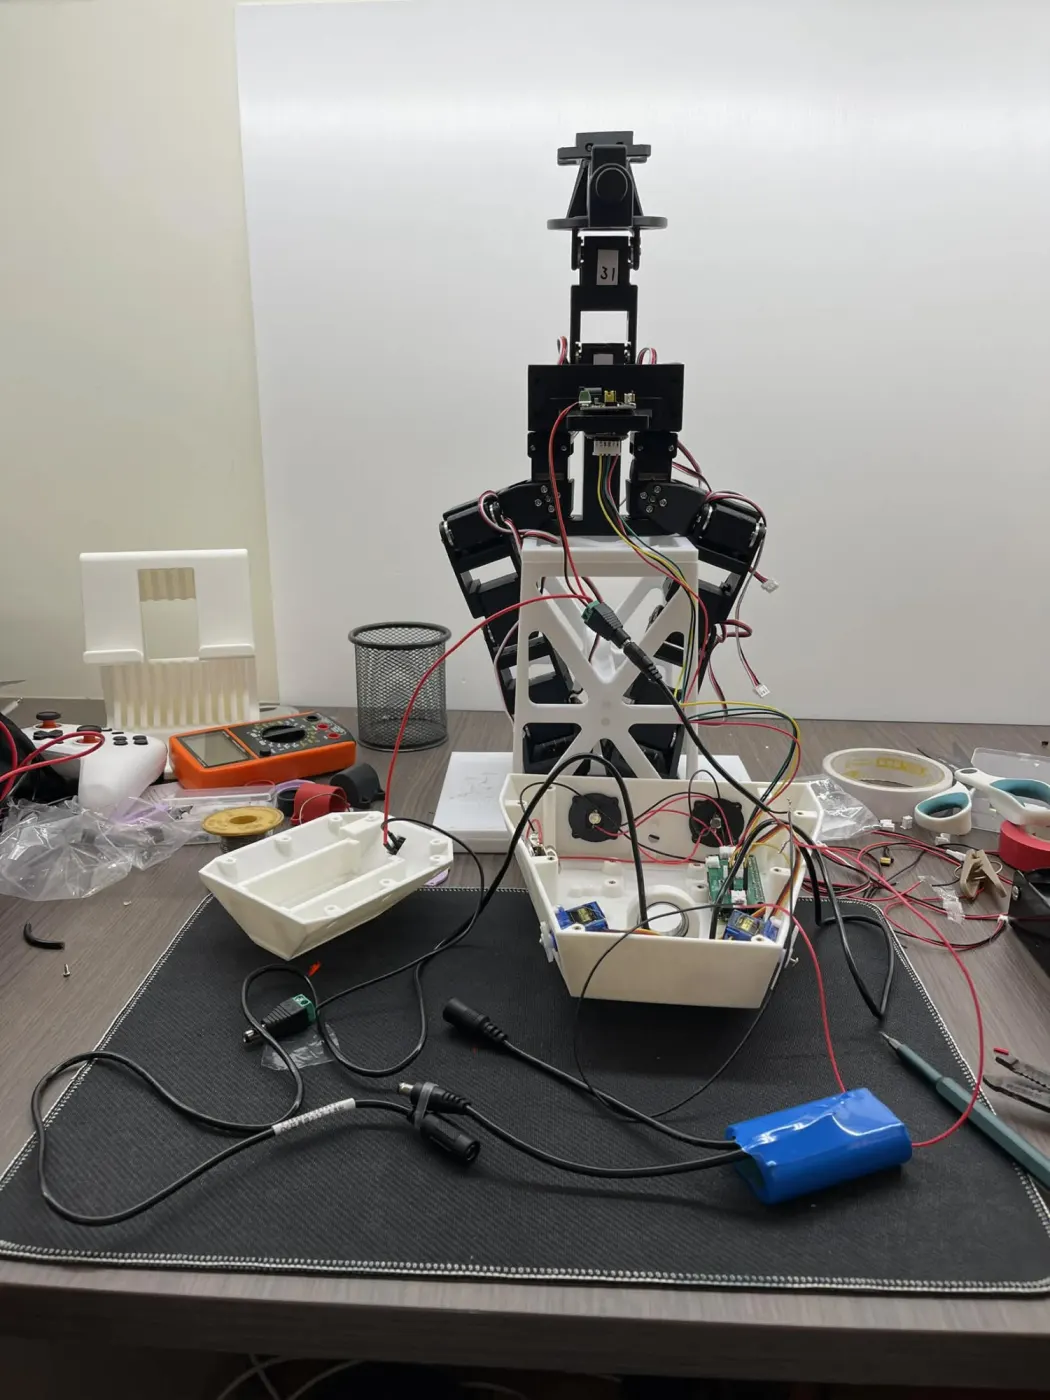
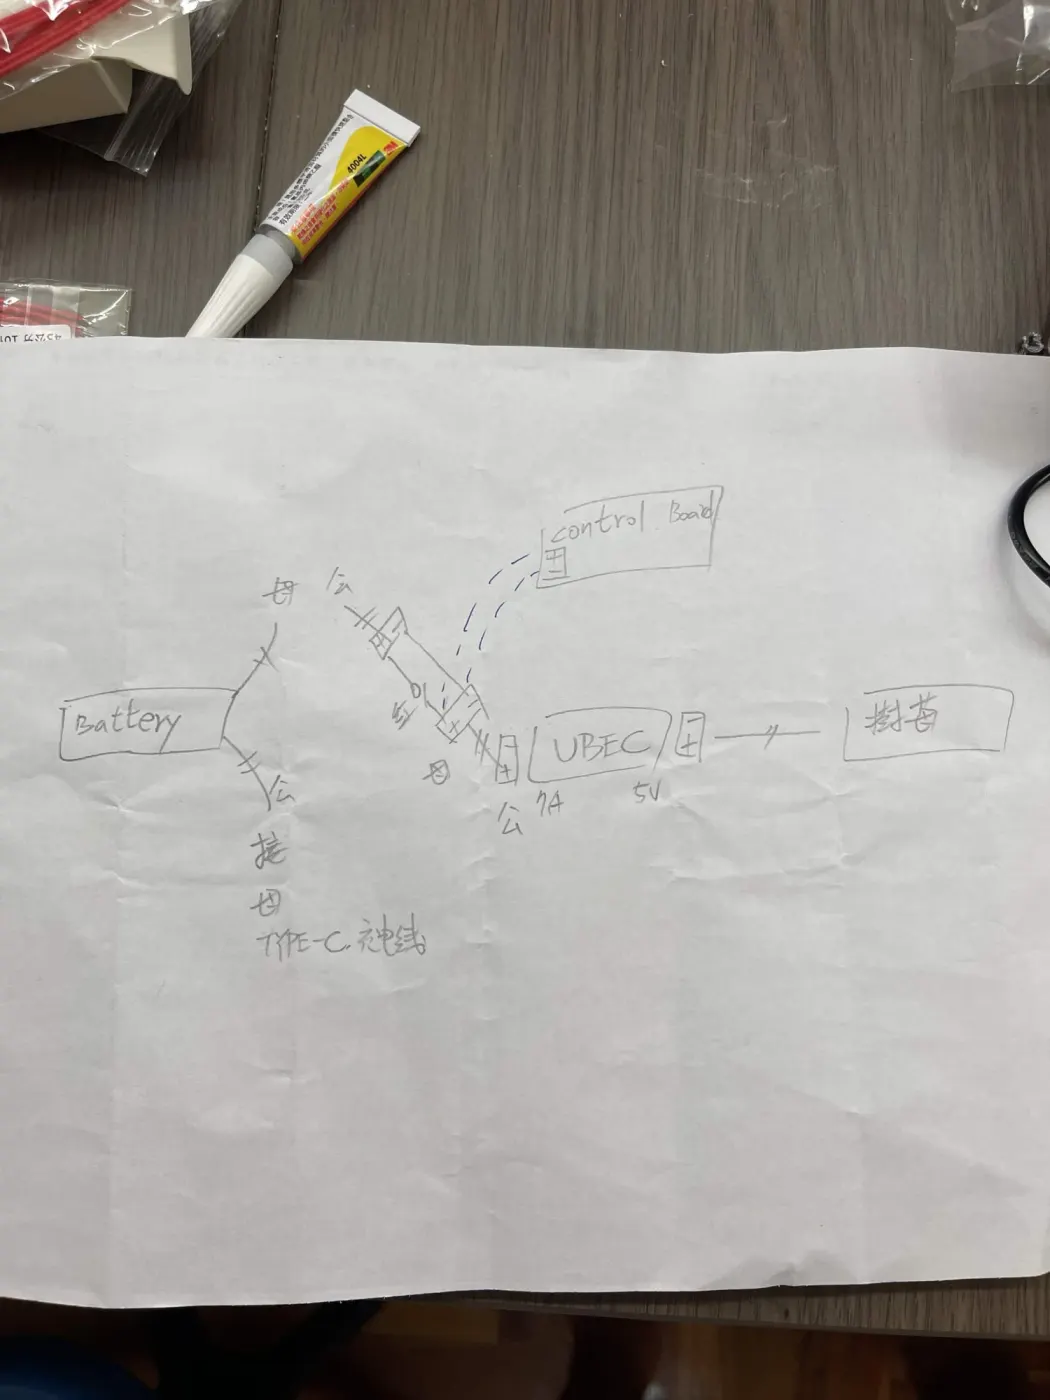
左邊是接線工作桌,三用電表是這段時間最好的夥伴;右邊是我手繪的供電圖。
接線時我給自己定了一套固定流程:接之前先用三用電表量過極性、每條線都先上錫再接、一次只接一塊板子通電。照這個流程,第一次通電就成功。
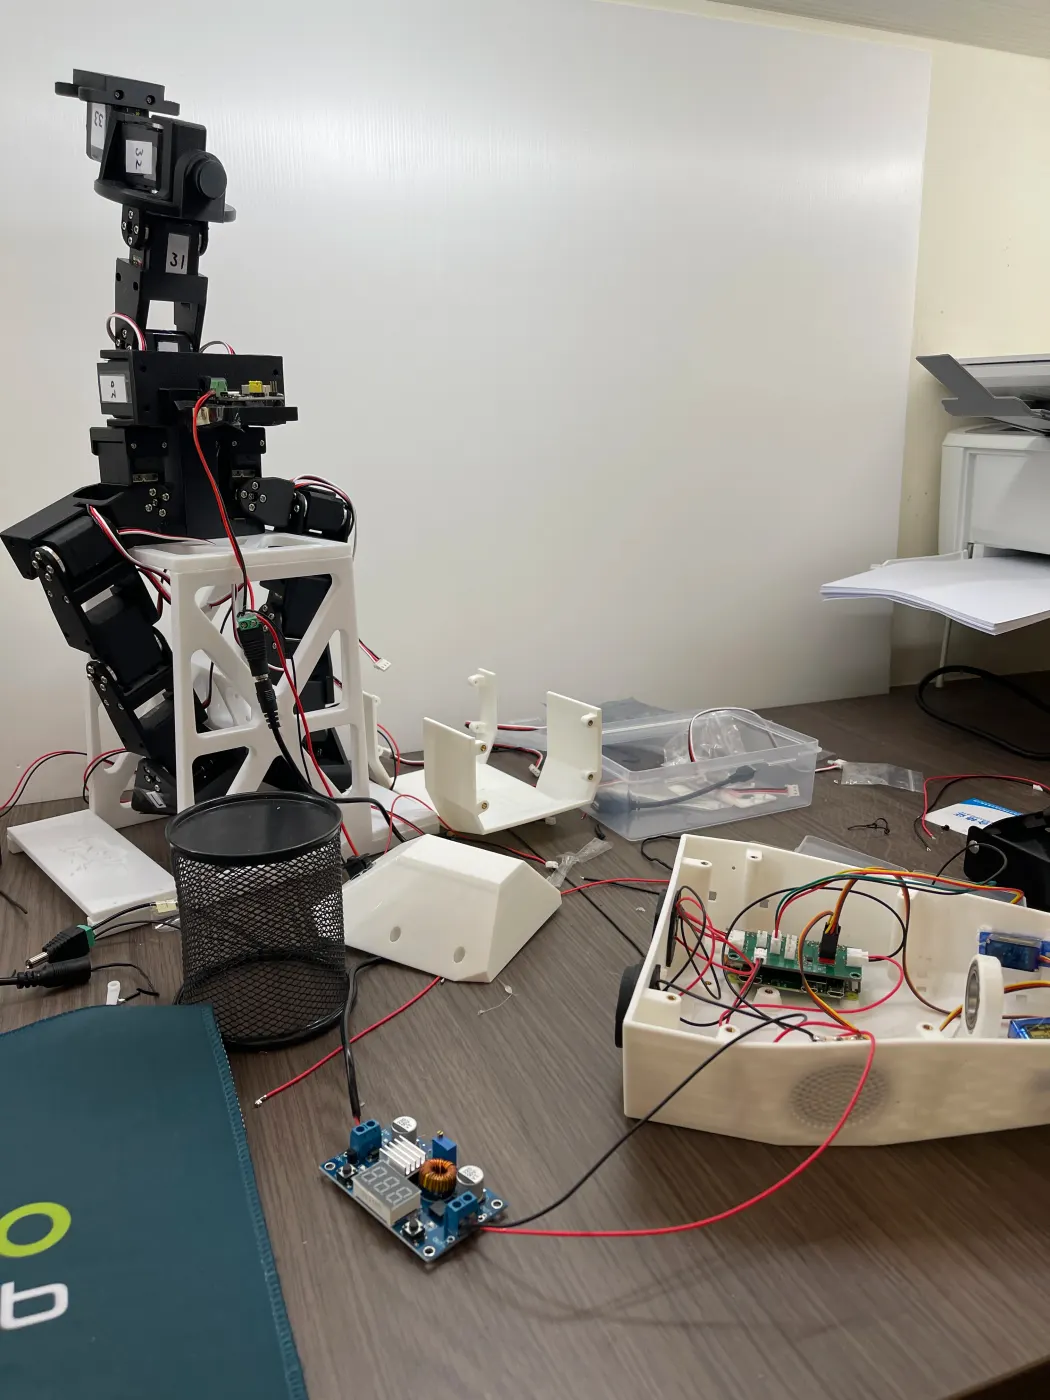
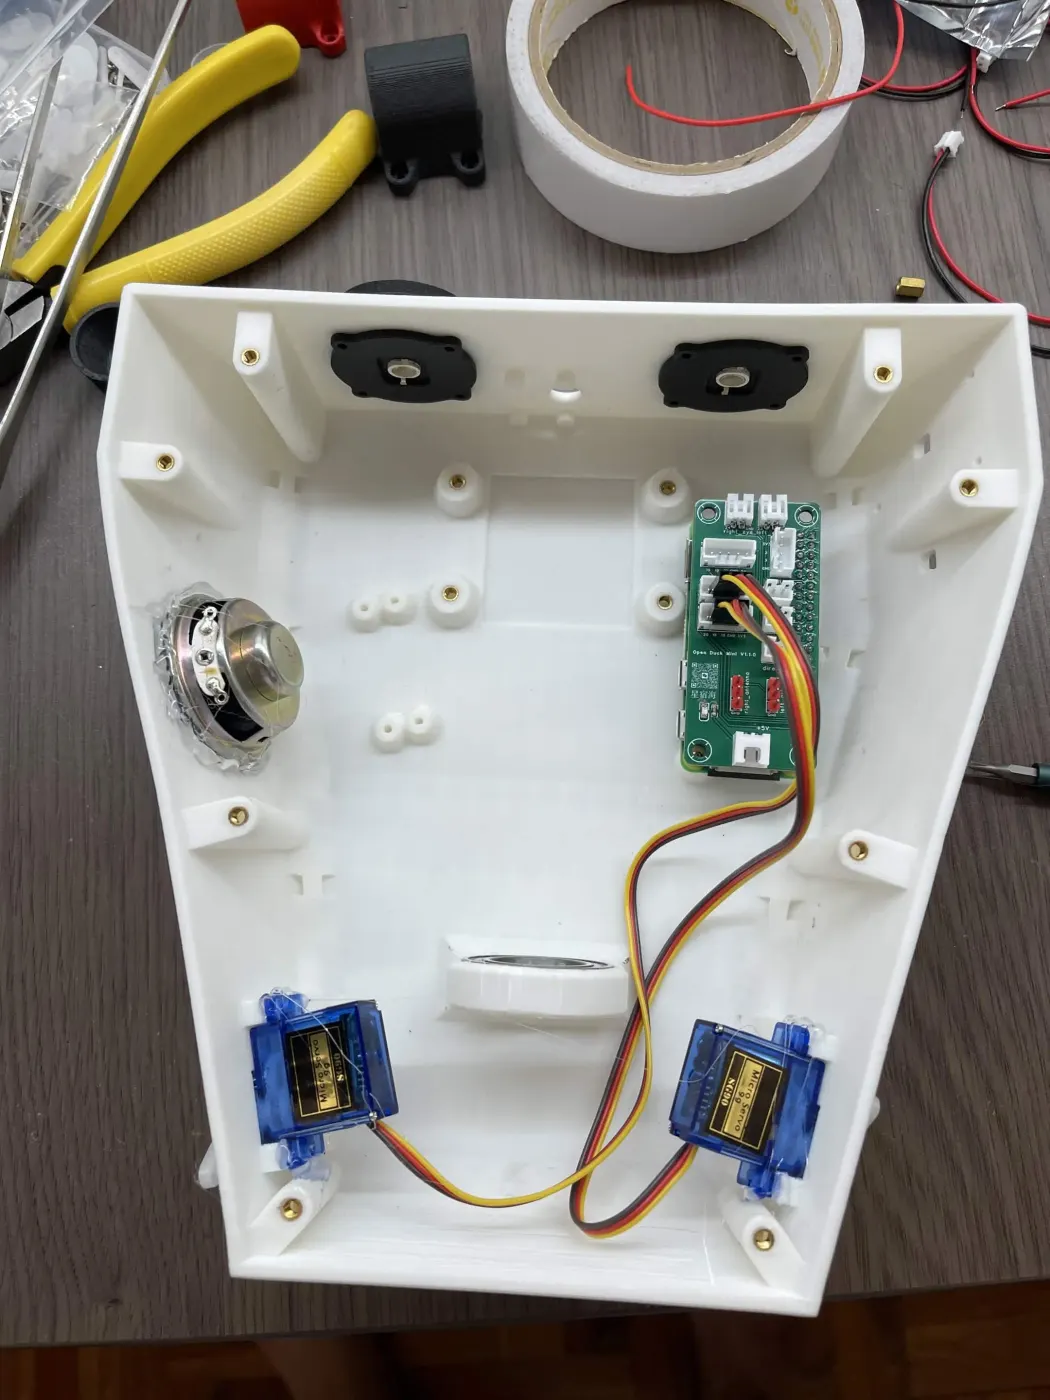
降壓模組與拆下的頭殼;右邊是頭殼裡的電子零件和天線舵機。
我的策略是先照官方把基本版完成,避免一次改太多東西。八月中,Raspberry Pi Zero 2 W 設定完成:擴充板可以靠自己的電池開機,Wi-Fi 和遠端連線都正常;八月底裝好執行環境,教學中「接線」的部分全部完成。九月起,我也開始系統性地補電子學基礎,讓之後的電路設計不只靠試錯。
之後主控會再升級成 Raspberry Pi 5(16GB),供電架構也要跟著調整,多拉一路 5V 給 Pi 5。
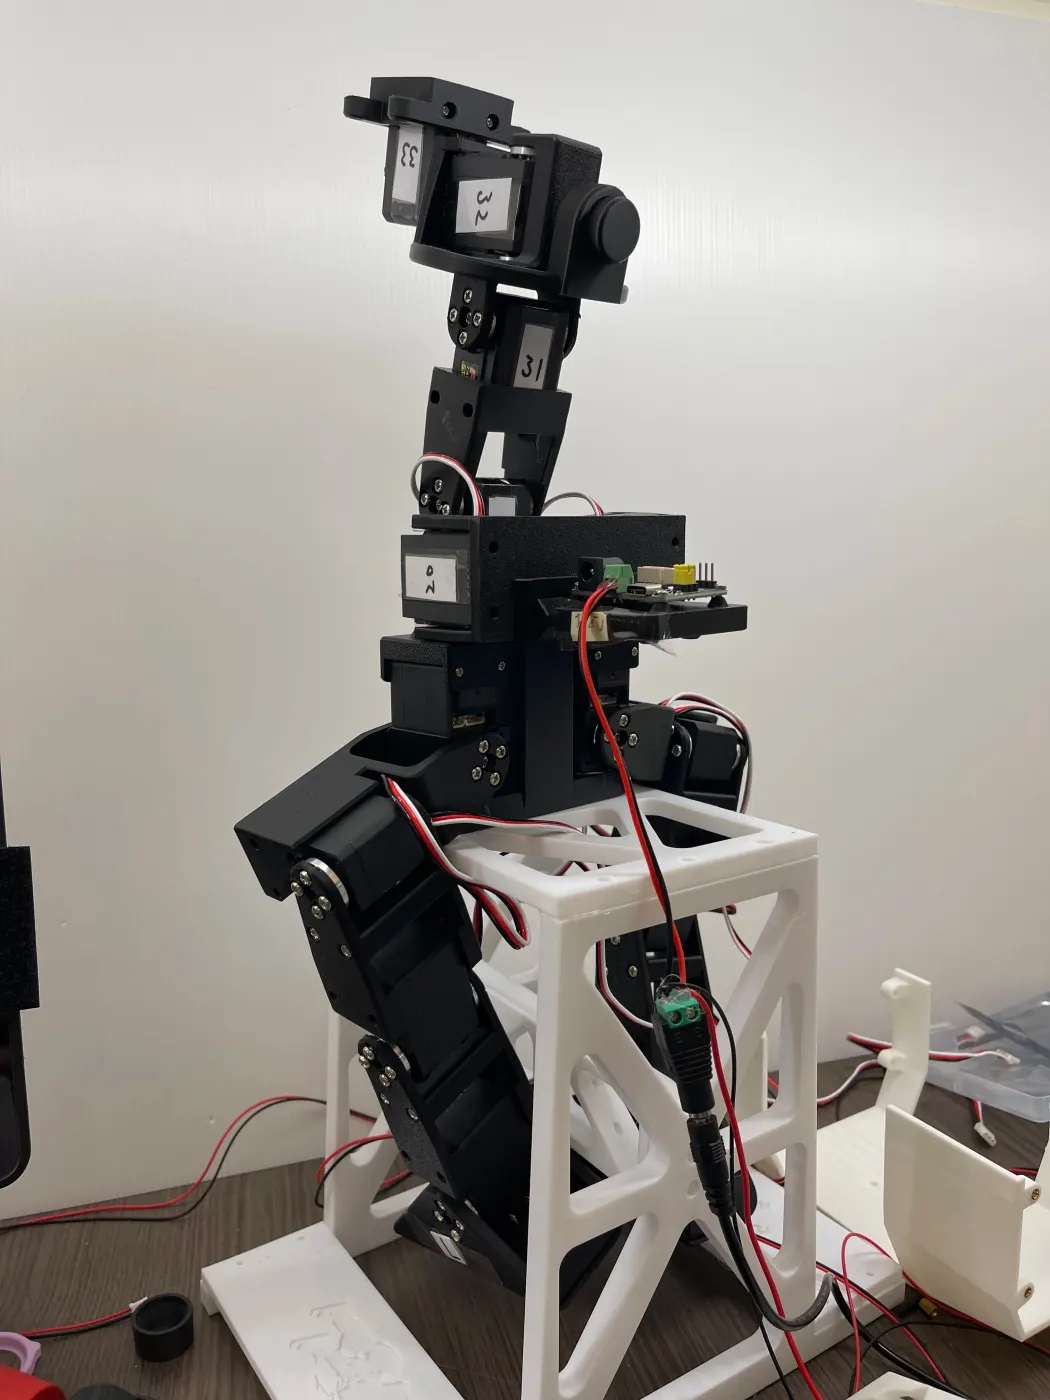
架在測試支架上的骨架,準備接舵機線。
接下來的路線:
官方和社群已經把這隻小鴨做到很遠了,下面這些就是我想一步步追上的樣子。
官方先在模擬裡訓練,再把同一套策略搬到實體上:左邊是模擬,右邊是真的小鴨照同一套策略走路。這是我這台下一個要達成的里程碑。
模擬與實體同步行走(來源:apirrone/Open_Duck_Mini,Apache-2.0)。
策略練好之後,小鴨不只能穩穩地走、邊走邊擺頭,被人從旁邊推一把也能自己調整腳步站穩。
左:邊走邊擺頭;右:被推之後自己站穩(來源:apirrone/Open_Duck_Mini,Apache-2.0)。
走路的策略是用模仿學習加強化學習練出來的:先產生一套「像鴨子走路」的參考動作,再讓策略在 MuJoCo Playground 裡一邊模仿、一邊學會不跌倒。我想照這條路線,自己訓練出不同步態,例如轉彎、原地踏步,甚至更有個性的走法。
模仿學習用的參考動作(來源:apirrone/Open_Duck_reference_motion_generator)。
在 MuJoCo Playground 裡的 RL 訓練(來源:apirrone/Open_Duck_Mini,Apache-2.0)。
世界各地已經有很多人組出自己的 Open Duck Mini,外殼顏色和造型各有巧思。我的這隻,也會是其中一員。
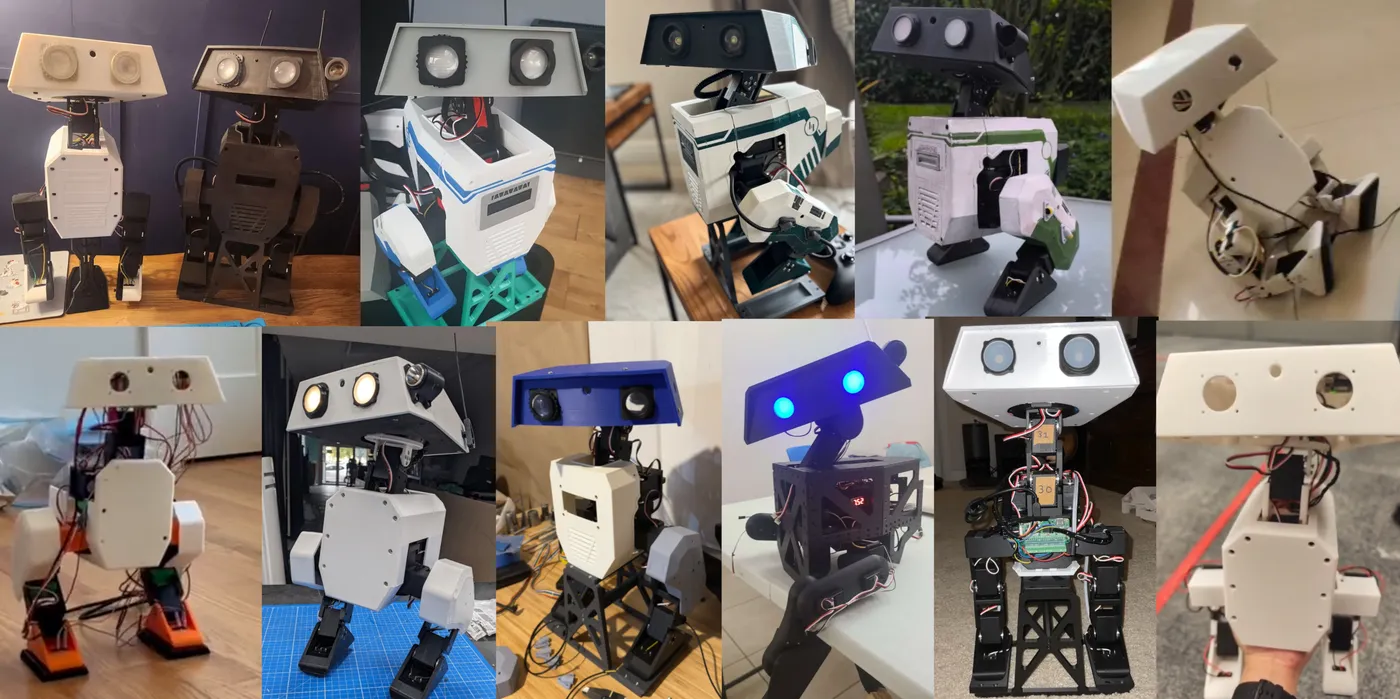
Open Duck Mini 社群作品(來源:apirrone/Open_Duck_Mini)。
Antoine Pirrone 開源的雙足小機器人,外型參考迪士尼的 BDX 小機器人,並獲得 Hugging Face/Pollen Robotics 贊助。v2 版高約 42 公分、零件成本不到 400 美元,由 14 顆 STS3215 舵機驅動雙腿和頭部,主控是 Raspberry Pi Zero 2 W,搭配 IMU 和腳底感測器。它先在 MuJoCo Playground 裡用強化學習(加上模仿獎勵)學會走路,再把策略搬到實體上。repo 採 Apache-2.0。
跑在機器人上的程式:在 Raspberry Pi Zero 2 W 上讀取感測器、執行訓練好的步行策略。
在 MuJoCo Playground 裡訓練步行策略的環境,之後想自己訓練策略就從這裡開始。
官方的 BOM、零件和組裝資料。
中文的逐步組裝教學,是我組裝時主要跟著走的路線;教學沒涵蓋的部分,就對照官方模型自己摸索。
我自己的組裝與接線紀錄。